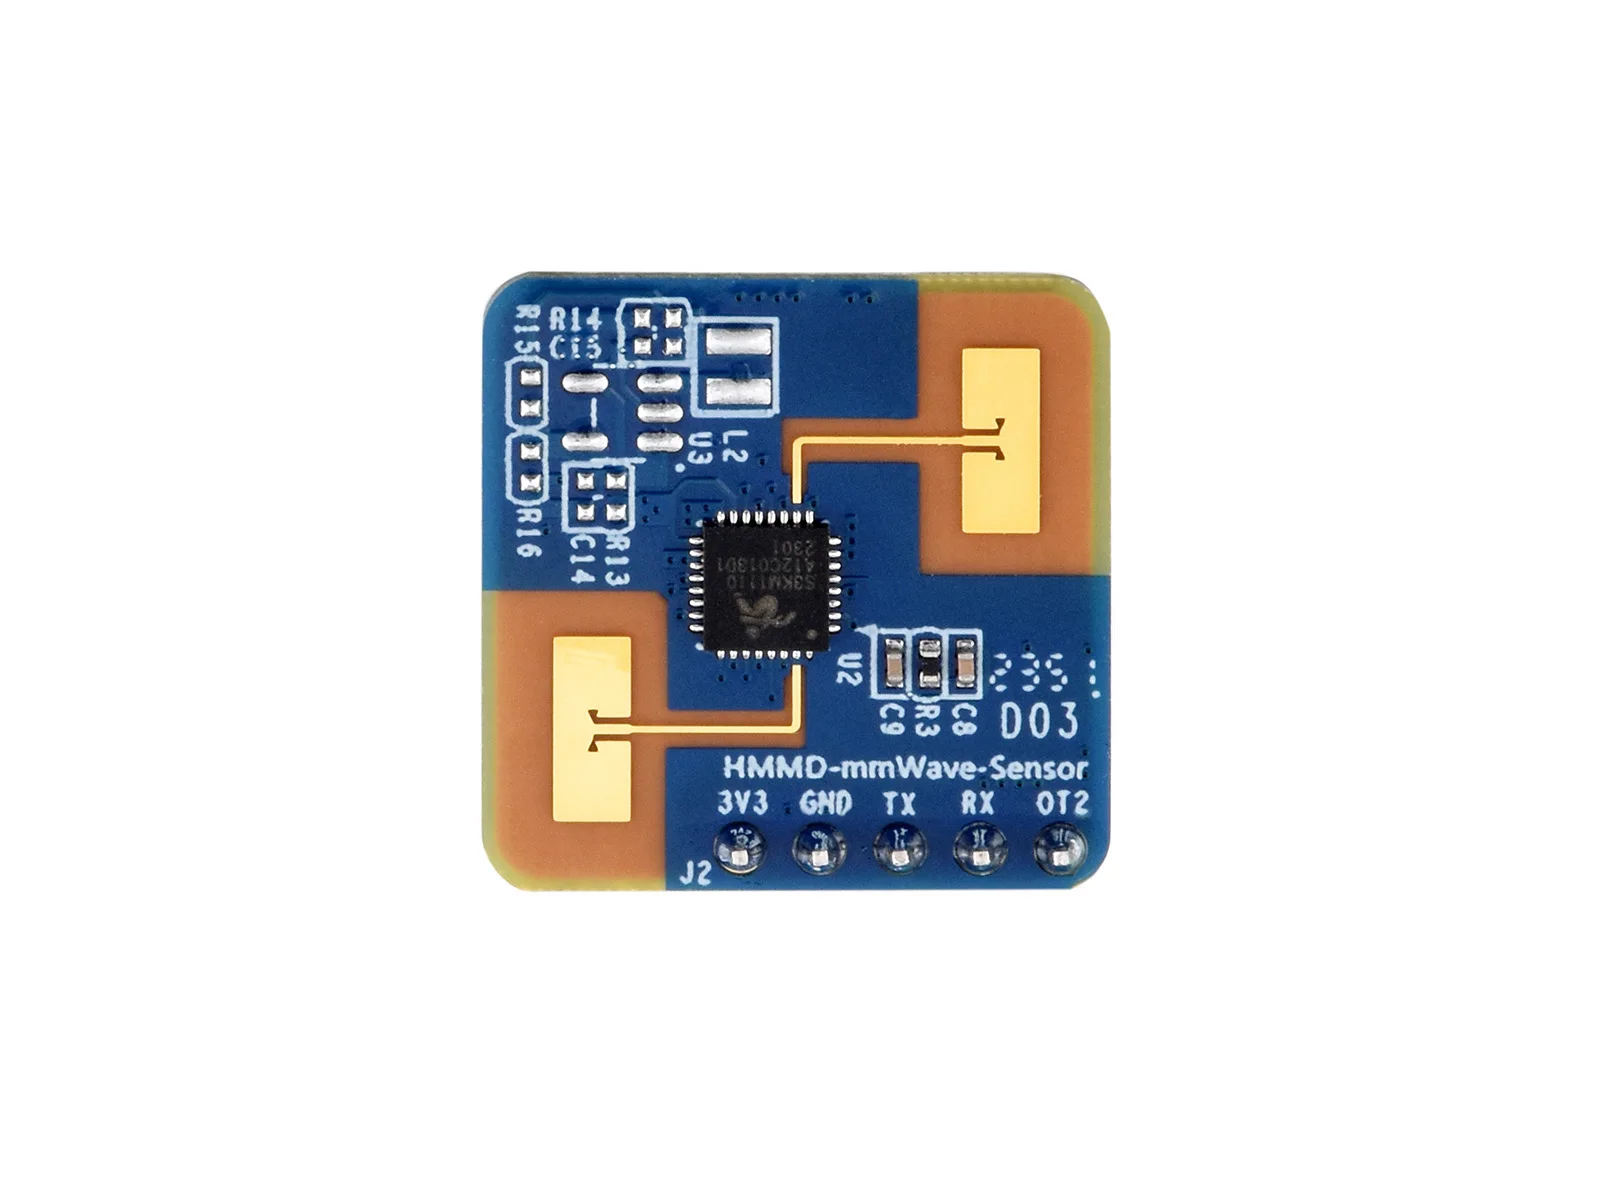
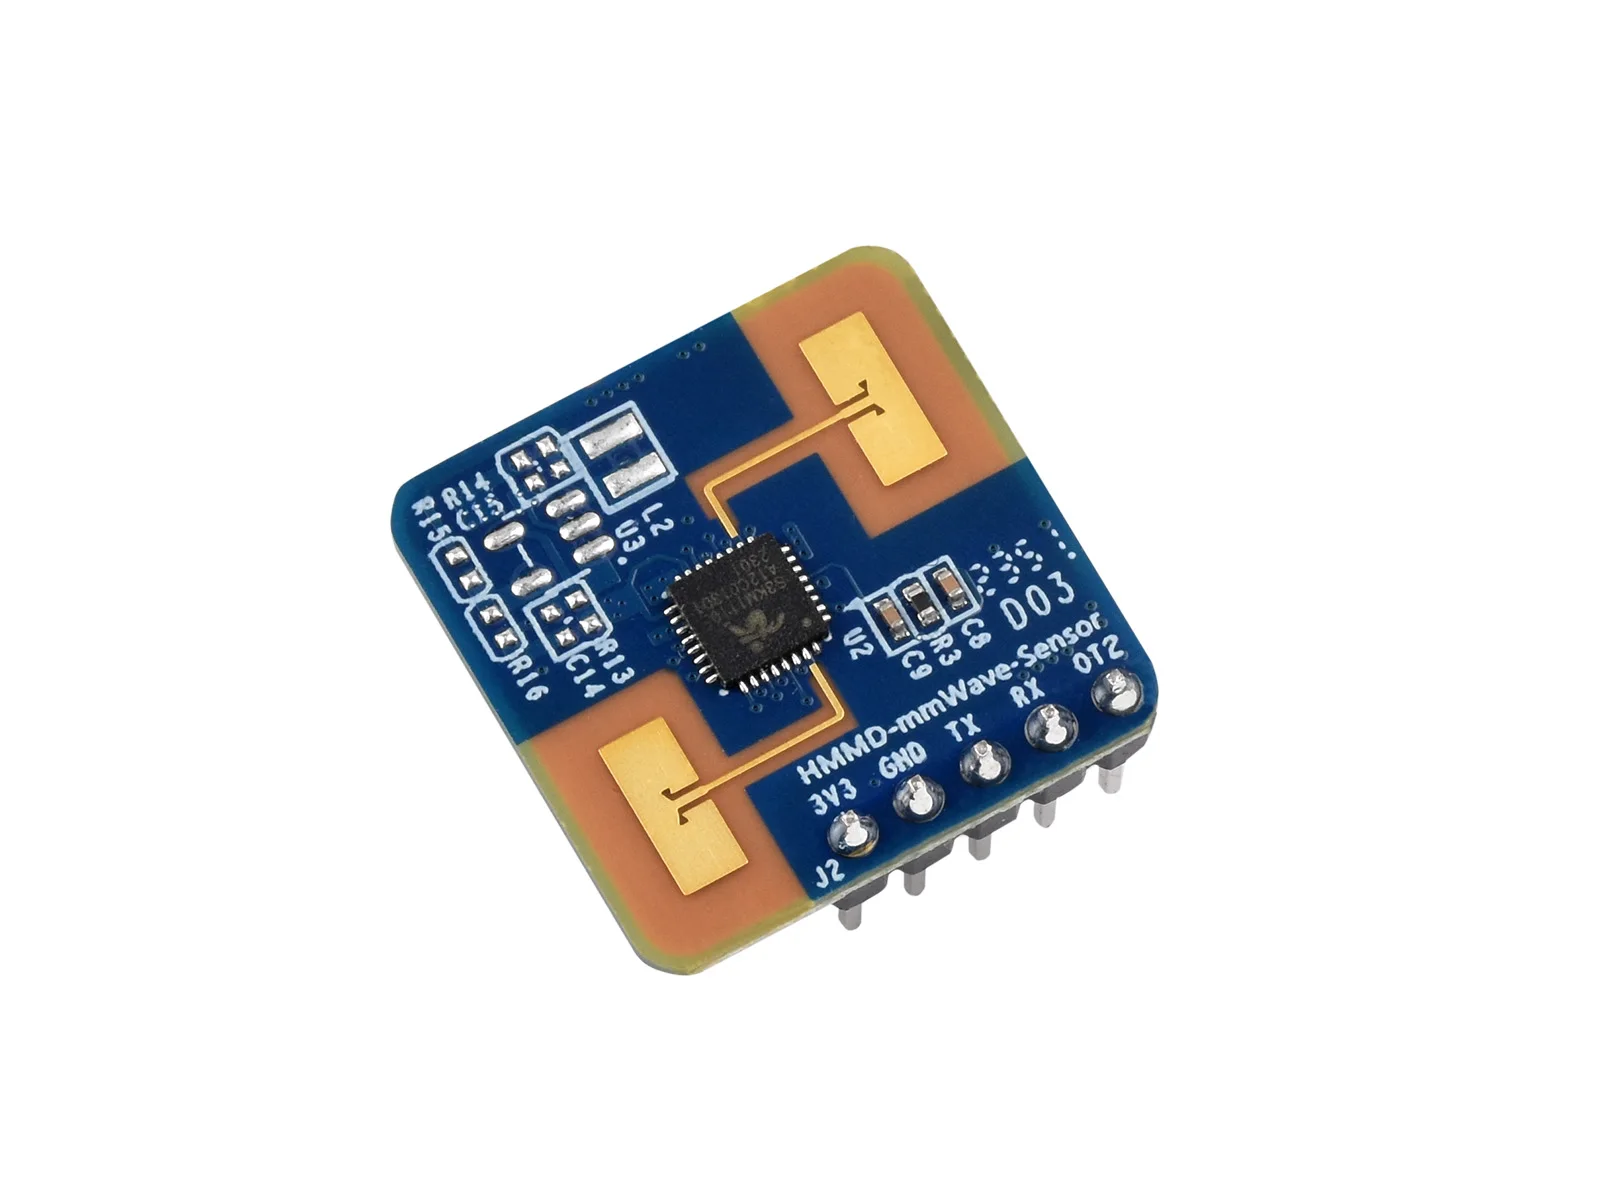
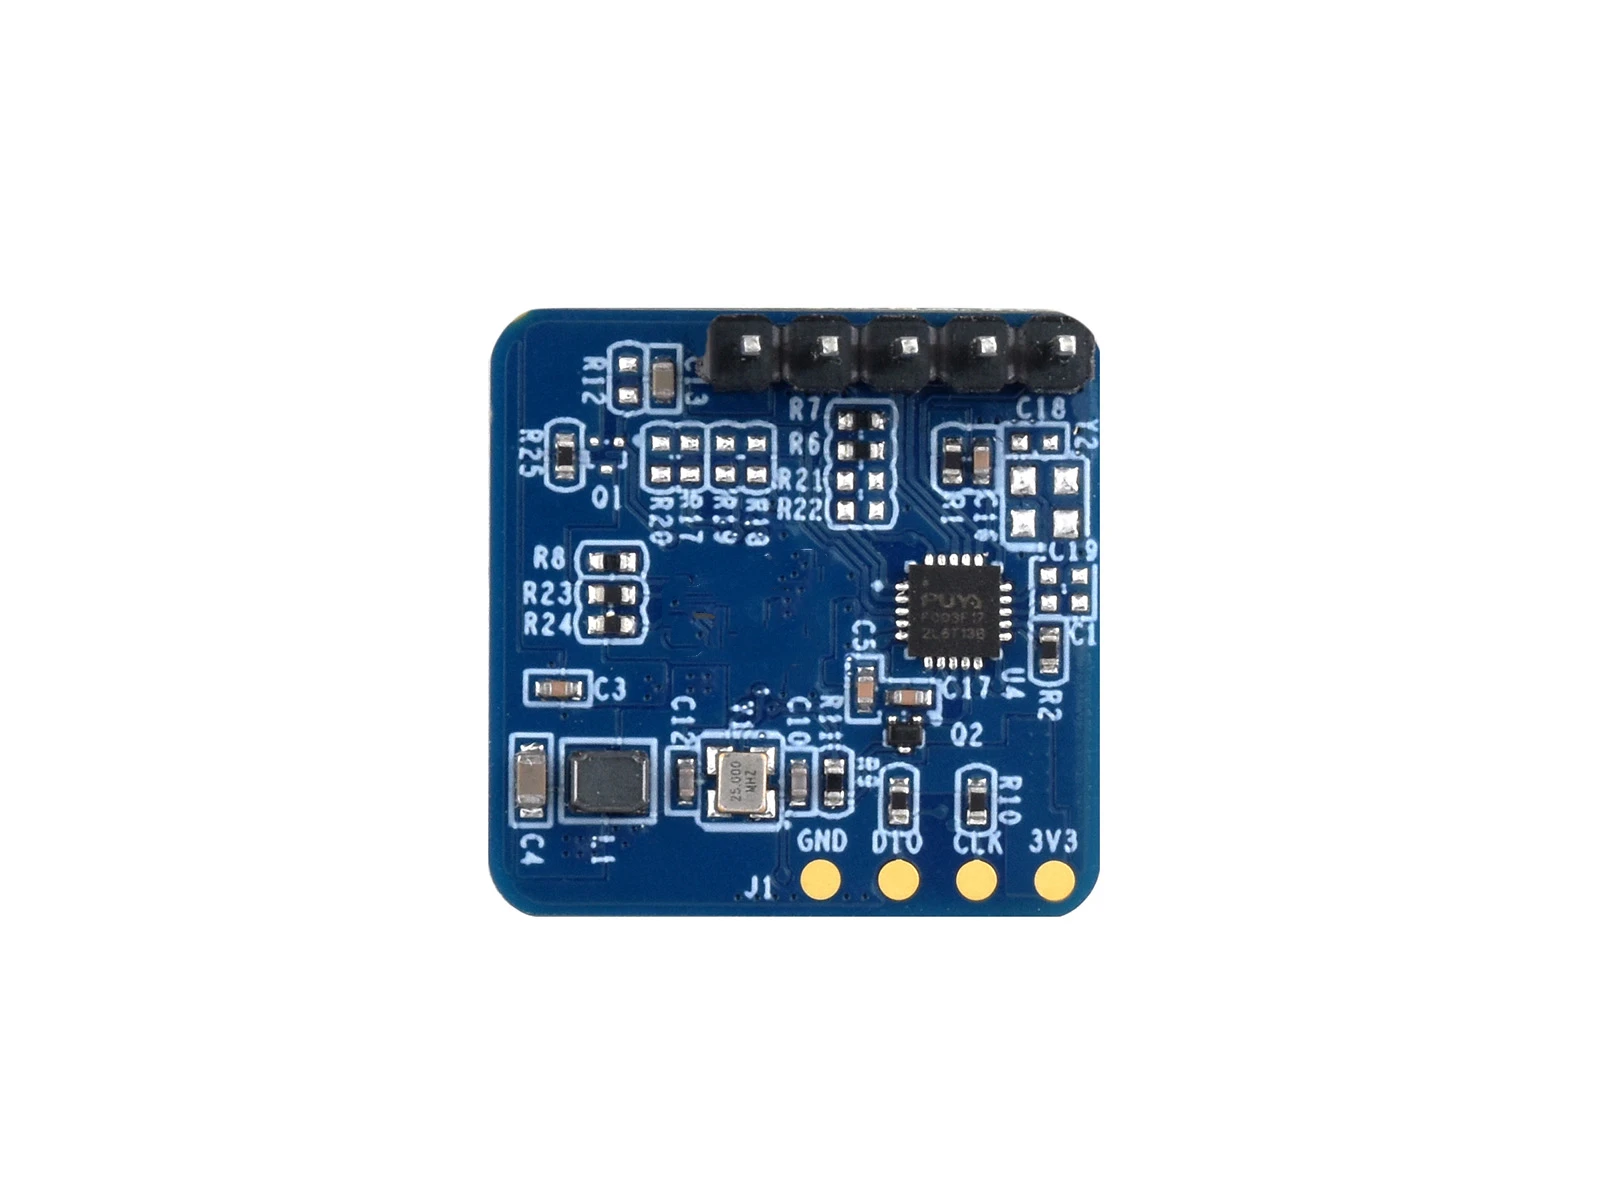
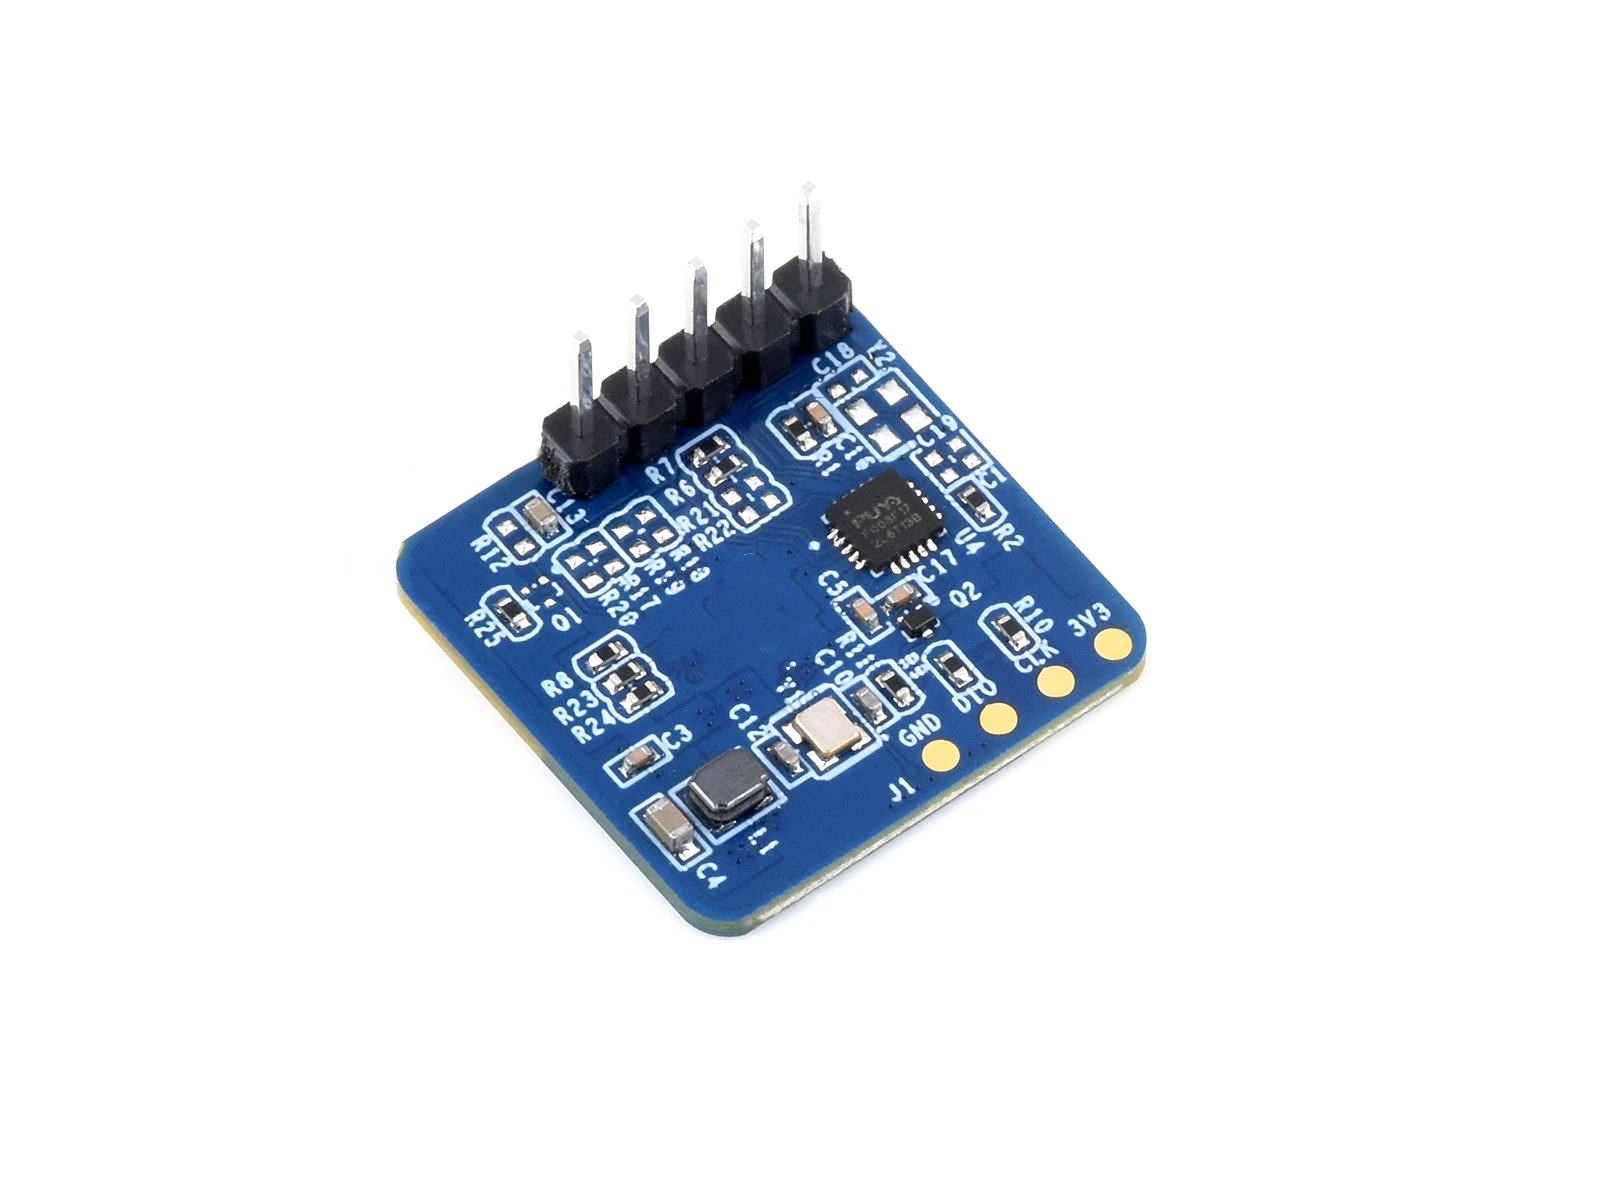
24GHzミリ波レーダーマイクロモーションセンサーS3KM1110チップ
$3.00
説明
導入
HMMDミリ波センサーは、動いている人体、立っている人体、静止している人体を検知・認識できる人体微小動作センサーです。スマートホーム、スマートセキュリティ、スマートビジネス、スマート照明など、さまざまなAIoT(人工知能とモノのインターネット)の分野で幅広く活用されています。.
特長
- Silicon Micro社製AIoTミリ波センサーSoC S3KM1110が付属します。.
- 高性能な24GHz帯送受信兼用アンテナおよび周辺回路を搭載。.
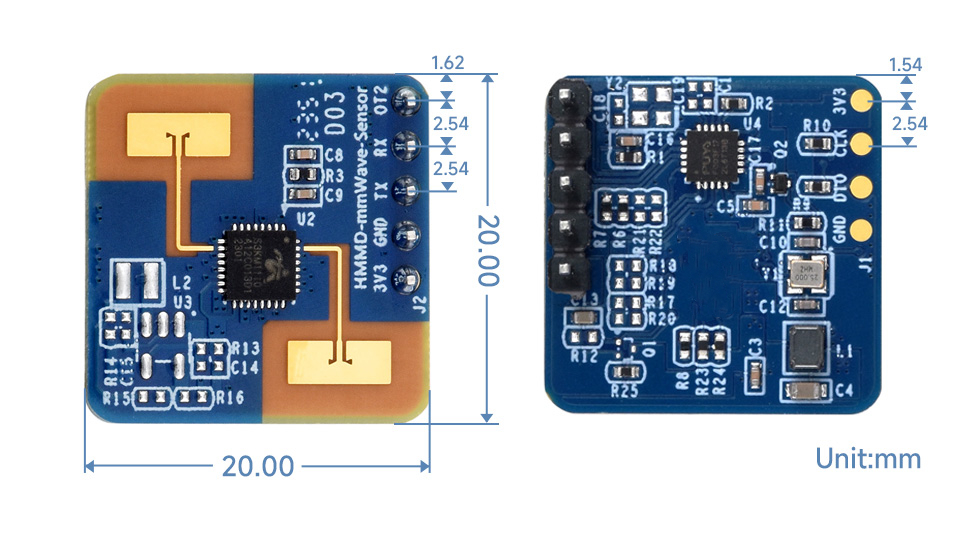
- ミニモジュールのサイズ:20mm x 20mm。.
- デフォルトの人体検知設定がプリロードされており、プラグアンドプレイで使用できます。.
- 人体動作検知における最長検知距離:8.5m。.
- PY32F003F17U6TRマイクロコントローラを搭載し、UARTピンが露出しているため、Arduino/ESP32/JetsonNanoなどの主要制御ボードとの容易な統合が可能です。.
- S3KM1110チップの高度な独自信号処理技術に加え、人間の微細動作を感知するアルゴリズム、ミリ波レーダーによる距離測定技術を活用しています。.
- オンラインで包括的なサポート資料(Raspberry Pi、Jetson Nano、Arduino、ESP32、サンプルデモなど)を提供します。.
- 動き、微細な動き、および静止した人体を正確に認識できるようになった。.
仕様
-
ハードウェア
- 周波数帯域:24~24.25GHz
- 最大スキャン帯域幅:0.25GHz
- 最大等価等方放射電力:11dBm
- 供給電圧:3.3V(3.0~3.6Vの広範囲電圧対応)
- 寸法:20×20mm²
- 環境温度:-40~85℃
-
システム:
- 検知範囲(壁掛け設置時):人体動作検知10m、人体微小動作検知6m
- 検知範囲(天井設置):人体動作検知5m、人体微小動作検知4m
- 検出精度:0.15m(レーダーから直線距離10m以内の移動目標の場合)
- 平均動作電流:50mA
- データ更新間隔:100ms
ハードウェアの説明

| J2ピン | ラベル | 関数 | 説明 |
| J2ピン1 | 3対3 | 電源入力 | 3.0~3.6V、標準3.3V |
| J2ピン2 | GND | 地面 | – |
| J2ピン3 | テキサス州 | UART_TX | 0~3.3V |
| J2ピン4 | RX | UART_RX | 0~3.3V |
| J2ピン5 | OT2 | IO、検出ステータスの報告に使用:高出力レベルは存在、低出力レベルは不在を示します。. | 0~3.3V |
ハードウェアテスト
ハードウェア接続
- ユーザーは、モジュールを使用する前に、モジュール自体に加えて以下のものを準備する必要があります。
USB-TTL変換ケーブルおよび関連ケーブルについて、ここではカーネル駆動型TTLモジュールであるCP2102とFT232をお勧めします。 USB-TTL変換
- USB TO TTLレベルセレクターのトグルスイッチを3.3Vに設定し、以下の表に示すようにモジュールとUSB TO TTLを接続してください。
| HMMDミリ波センサー | USB-TTL変換 |
| 3対3 | VCC |
| GND | GND |
| テキサス州 | RXD |
| RX | TXD |

- TTL TO USBをコンピュータに接続し、ホストコンピュータのサポートソフトウェアを開き、対応するUSB TO TTLシリアルポート番号を選択し、デバイスに接続するためのボーレートを115200に設定し、パラメータを調整してデータを受信します。.


ホストの説明
1. まず、HMMD mmWave Sensorホストソフトウェアをダウンロードしてください。.
2. #Hardware Connectionに従って、USRT to USBを使用してモジュールとホストを接続します。.
3. ホストツールを開き、 “「リフレッシュ」” ボタンで、TTL ツールのシリアル ポートを選択します。 “「ポート番号」” ドロップダウンメニューで、 “"ボーレート"” 115200 です。次にクリックします “"接続する"” ホストとレーダーモジュール間の接続を確立する。.


上記の画像に示すように、ホストツールは、デバイス操作領域1、機能ボタン領域2、機能ページ領域3の3つの領域に分かれています。.
ホストとモジュールを接続すると、インターフェースのエリア1にレーダーモジュールのファームウェアバージョンとシリアル番号が表示されます(シリアル番号が書き込まれていない場合は、上位コンピュータにFFFFFFFFと表示されます)。「パラメータ表示/設定」機能のファンクションページエリアには、レーダーモジュールの現在の設定が表示されます。.
用語解説
- 最大距離ゲート:モジュールの有効検出距離の最大値を設定するために使用します。ゲートの長さは70cmです。パラメータ範囲:0~15。.
- 対象消失遅延時間(秒):対象物の状態が存在から不在に切り替わるまでの時間。この遅延時間中に人が検出されると、遅延時間をリセットするタイマーが作動します。モジュールが遅延時間と同じ期間不在状態を検出すると、存在なしと報告し、この時点でOT2ピンは低レベルを出力します。パラメータ範囲:0~65535。.
通信プロトコル
レーダーシリアルポートのデフォルトのボーレートは115200、ストップビット1、パリティビットなしです。.
プロトコルフォーマット
HMMDミリ波センサーのデータ通信はスモールエンドフォーマットを使用し、すべてのデータは16進数で表されます。.
ACK付きでコマンドを送信
1. ファームウェアバージョンの読み取りコマンド
このコマンドは、レーダーのファームウェアバージョン情報を読み取ります。.
コマンドコード: 0x0000
コマンド値: なし
戻り値:バージョン番号の長さ(2バイト)+バージョン番号のバイト文字列
データ送信:
| ヘッダーバイト1~4 | インフレームデータ長バイト5、6 | インフレームデータバイト7、8 | フレームテールバイト9~12 |
| FD FC FB FA | 02 00 | 00 00 | 04 03 02 01 |
モジュールACK:(成功例)
| バイト1~4 | バイト5、6 | バイト7、8 | バイト9、10 | バイト11、12 | バイト13~18 | バイト19~24 |
| FD FC FB FA | 0C 00 | 00 01 | 00 00 | 06 00 | 76 31 2E 35 2E 35 | 04 03 02 01 |
2. シリアル番号読み取りコマンド
このコマンドはレーダーのシリアル番号を読み取ります。.
コマンドコード: 0x0011
コマンド値: なし
戻り値:2バイトのACKステータス(成功の場合は0、失敗の場合は1)
データ送信:
| バイト1~4 | バイト5、6 | バイト7、8 | バイト9~12 |
| FD FC FB FA | 02 00 | 11 00 | 04 03 02 01 |
モジュールACK:(成功例)
| バイト1~4 | バイト5、6 | バイト7、8 | バイト9、10 | バイト11、12 | バイト13~14 | バイト15~18 |
| FD FC FB FA | 08 00 | 11 01 | 00 00 | 02 00 | CB AB | 04 03 02 01 |
3. レジスタ読み取りコマンド
このコマンドはレーダーのレジスタを読み取ります。.
コマンドコード: 0x0002
コマンド値:2バイトのチップアドレス + (2バイトのアドレス) * N
受信値: (2バイトのデータ) * N
データ送信:
| バイト1~4 | バイト5、6 | バイト7、8 | バイト9~12 | バイト13~16 |
| FD FC FB FA | 06 00 | 02 00 | 40 00 40 00 | 04 03 02 01 |
モジュールACK:(成功例)
| バイト1~4 | バイト5、6 | バイト7、8 | バイト9、10 | バイト11、12 | バイト13~16 |
| FD FC FB FA | 06 00 | 02 01 | 00 00 | 07 02 | 04 03 02 01 |
4. パラメータ設定コマンドの読み込み
このコマンドはレーダーの設定パラメータを読み取ります。.
コマンドコード: 0x0008
コマンド値: (2バイトのパラメータID)*N
戻り値: (4バイトのパラメータ値)*N
データ送信:
| バイト1~4 | バイト5、6 | バイト7、8 | バイト9~10 | バイト11~14 |
| FD FC FB FA | 04 00 | 08 00 | 01 00 | 04 03 02 01 |
モジュールACK:(成功、最大距離ゲートは12に設定)
| バイト1~4 | バイト5、6 | バイト7、8 | バイト9、10 | バイト11、14 | バイト15~18 |
| FD FC FB FA | 08 00 | 08 01 | 00 00 | 0C 00 00 00 | 04 03 02 01 |
モジュールレポートデータ
HMMDミリ波センサーは、デフォルトモードではシリアルポート経由で検出結果を出力します。出力は、ON/OFFを示す文字列とターゲット距離ゲートで構成されます。一般的なアプリケーションシナリオでは、上位コンピュータがモジュールの処理中にデータを取得します。そのため、このモジュールはデバッグモード、レポートモード、および通常モードを提供します。.
通常モード
| バイト1~4 | バイト5、6 | バイト7、8 | バイト9~10 | バイト11~14 | バイト15~18 |
| FD FC FB FA | 08 00 | 12 00 | 00 00 | 04 00 00 00 | 04 03 02 01 |
デバッグモード
| バイト1~4 | バイト5、6 | バイト7、8 | バイト9~10 | バイト11~14 | バイト15~18 |
| FD FC FB FA | 08 00 | 12 00 | 00 00 | 00 00 00 00 | 04 03 02 01 |
レポートモード
| バイト1~4 | バイト5、6 | バイト7、8 | バイト9~10 | バイト11~14 | バイト15~18 |
| FD FC FB FA | 08 00 | 12 00 | 00 00 | 64 00 00 00 | 04 03 02 01 |
アップロードモードのシリアルポートデータフレームの例:
| フレームヘッダー | 長さ | 検出結果 | 目標までの距離 | 各距離ゲートのエネルギー値 | フレームテール |
| F4 F3 F2 F1 | 2バイト。検出結果、ターゲット距離、および各距離ゲートのエネルギー値の合計バイト数。 | 1バイト、00は空き、01は使用中 | シーン内のレーダーから目標位相までの距離を示す2バイト | 32バイト、16(距離ゲートの総数)×2バイト、各距離ゲートのエネルギー値のサイズ(0~15) | 08 07 06 05 |
スキャン範囲
HMMDミリ波センサーは天井と壁の両方への取り付けに対応しており、天井への取り付けを推奨します。.
天井取り付け
推奨される天井設置高さは2.7~3.0mです。天井設置型HMMDミリ波センサーレーダーモジュールは、デフォルト構成において、底面半径5mの円錐状の三次元空間内で最大動体検知範囲を有します。.
壁面取り付け
推奨される壁面設置高さは1.5~2.0mです。J2Pinピンは上部に配置することを推奨します。HMMDミリ波センサーレーダーモジュールは、デフォルト構成において、法線方向10m、水平方向およびピッチ角±45°の扇形空間内で最大モーション検知範囲を有します。.
検出範囲テスト
レーダーの作動および探知範囲の維持に関する試験方法は以下のとおりです。
トリガー範囲:レーダーが「存在なし」状態を報告するように、対象物の人体をレーダーから離れた場所からレーダーに向かって移動させます。レーダーが「存在あり」を報告し始めたら、対象物の人体の前進を停止します。対象物が停止した位置を記録します。この位置が、レーダーのトリガー検出範囲の境界です。同様のテストをさまざまな方向で繰り返し、各方向の検出境界を明確にします。.
射程距離の維持:
レーダーが「存在」を検知している間、テスト位置で対象者の身体に肩をすくめたり、手を上げたりするなどの軽い動作を行わせます。レーダーが60秒間連続して「存在」を検知し続ける場合、現在の位置はレーダーの検出範囲内です。そうでない場合、60秒以内にレーダーが「存在」を検知しなくなった場合は、検知位置は検出範囲外です。.
製品のカスタマイズ
当社は製品のカスタマイズサービスを提供しています。. お問い合わせ お客様のご要望について話し合うため。.
追加情報
| 重さ | 該当なし |
|---|
メーカーと製品に関するリソース
製品の仕様、同梱品、在庫状況、配送に関する詳細は、製品説明をご確認ください。.
関連商品
-
Radxa ZERO 3W RK3566 クアッドコアSBC(WiFi 6対応)
価格帯: $62.90 – $64.90オプションを選択 この商品には複数のバリエーションがあります。 オプションは商品ページから選択できます -
-
-
レビュー
レビューはまだありません。