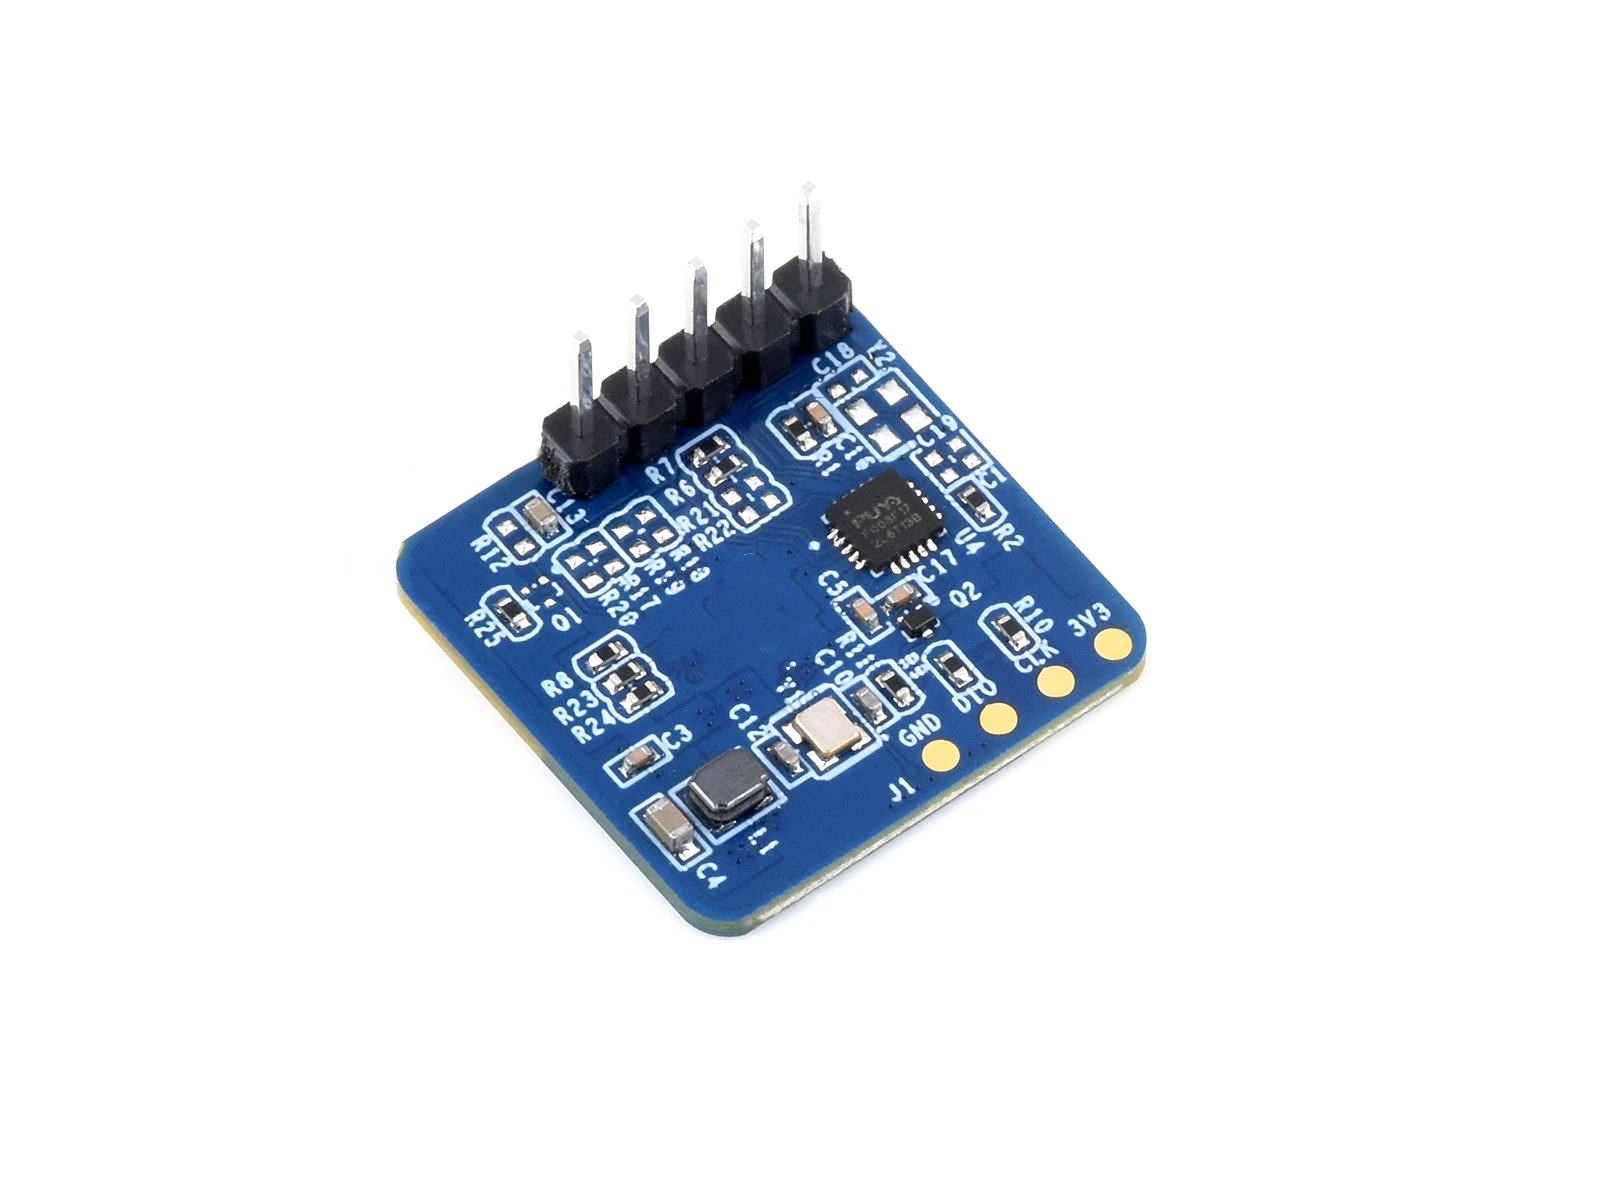
Sensor de movimiento micro de radar de ondas milimétricas de 24 GHz con chip S3KM1110
$3.00
Descripción
Introducción
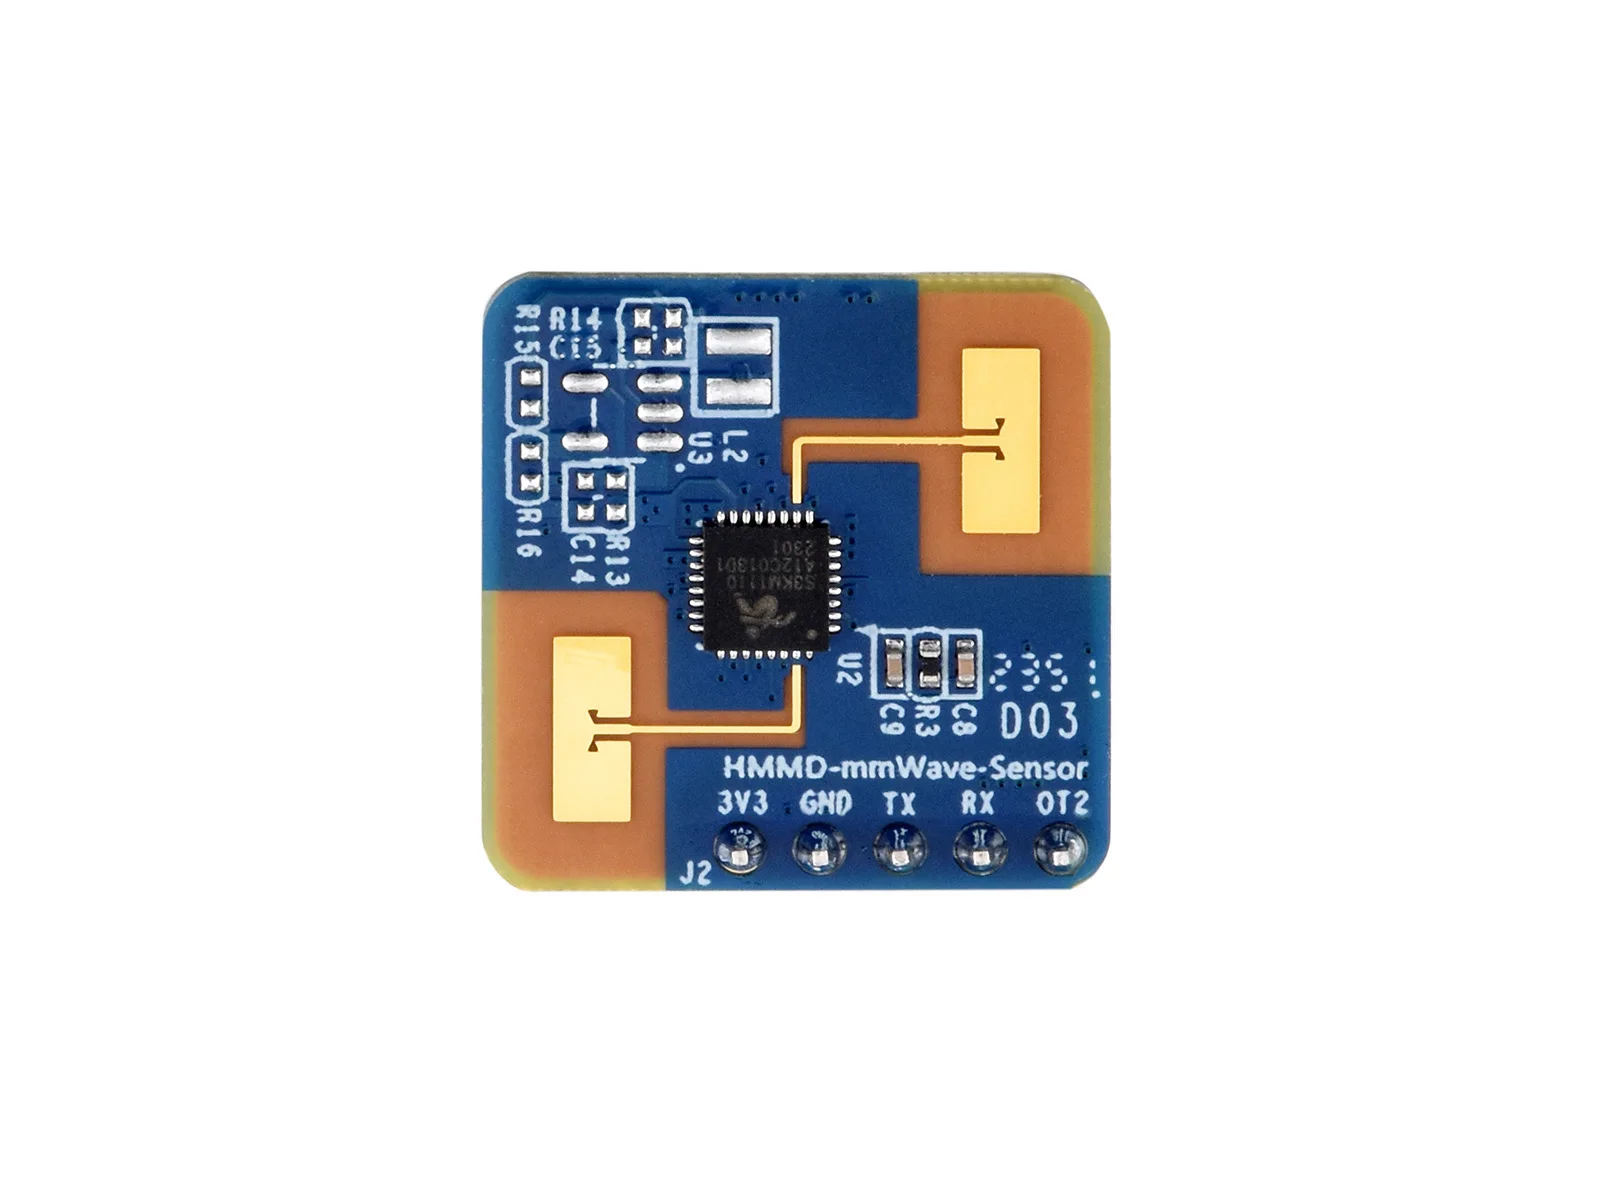
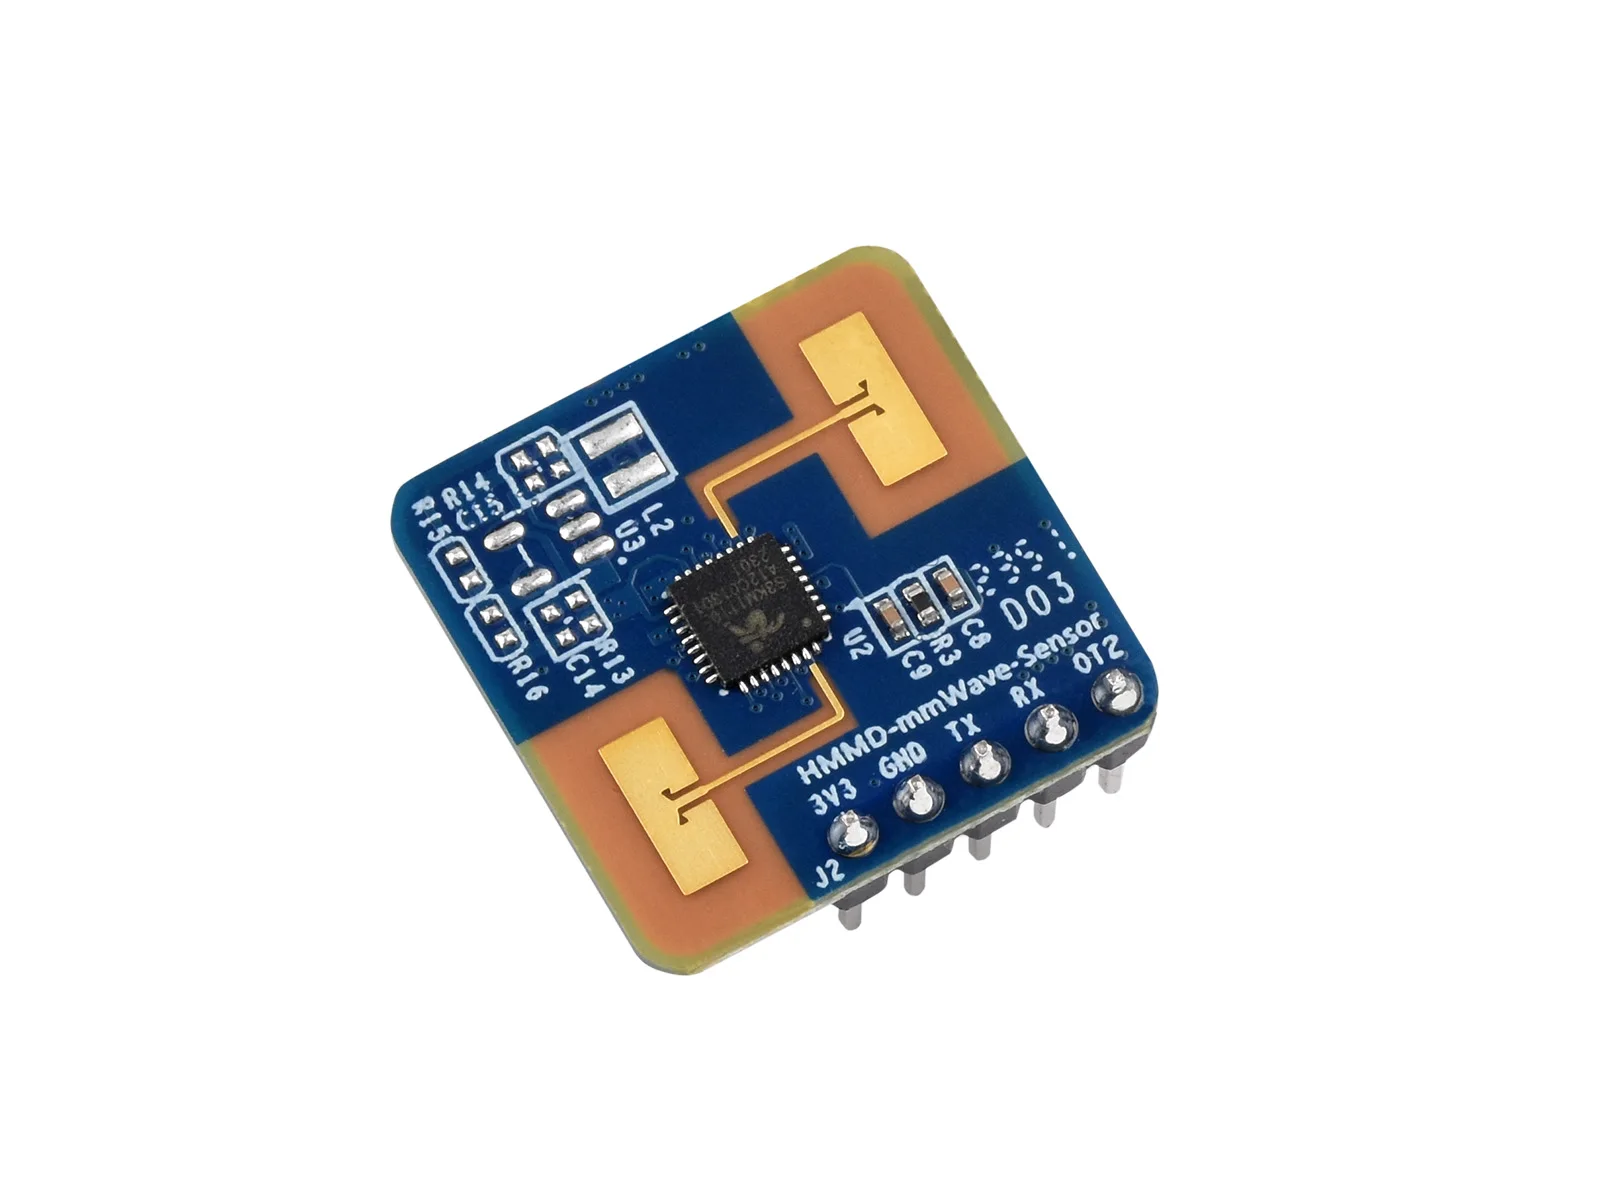
El sensor HMMD mmWave es un sensor de micromovimiento humano capaz de detectar y reconocer el cuerpo humano en movimiento, de pie o en reposo. Se utiliza ampliamente en diversos escenarios de IAoT, como hogares inteligentes, seguridad inteligente, negocios inteligentes e iluminación inteligente, entre otros.
Características
- Incluye el SoC de sensor de ondas milimétricas Micro AIoT de silicio S3KM1110.
- Antena de alto rendimiento de 24 GHz con una transmisión y una recepción integradas, y circuitos periféricos.
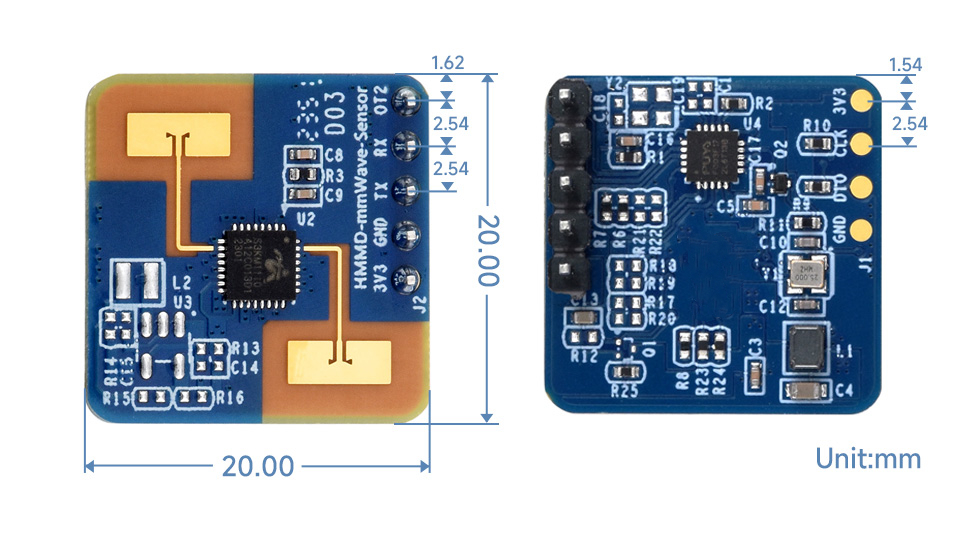
- Tamaño del minimódulo: 20 mm x 20 mm.
- Viene precargado con la configuración predeterminada de detección del cuerpo humano, listo para usar.
- Distancia máxima de detección de movimiento del cuerpo humano: 8,5 m.
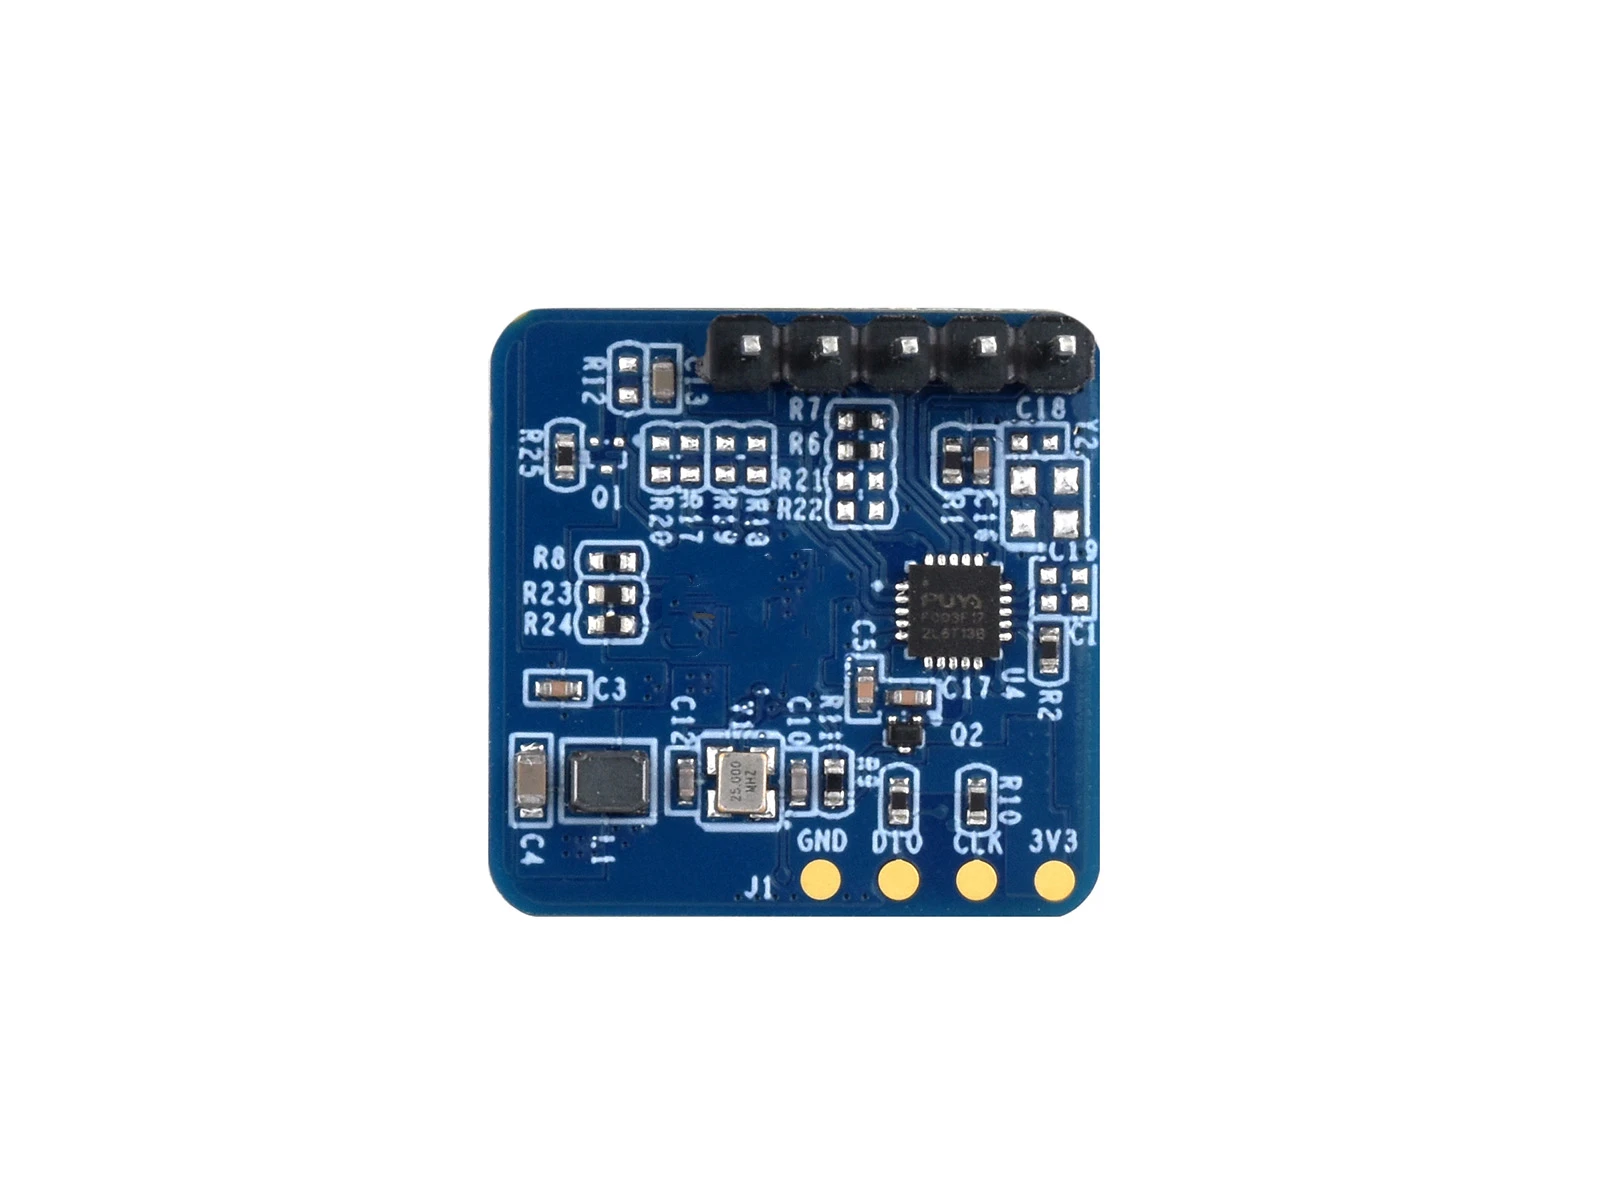
- Funciona con el microcontrolador PY32F003F17U6TR y cuenta con pines UART accesibles para una fácil integración con Arduino/ESP32/JetsonNano y otras placas de control principales.
- Utiliza algoritmos de detección de micromovimientos humanos, tecnología de medición de distancia por radar de ondas milimétricas y tecnología avanzada de procesamiento de señales patentada del chip S3KM1110.
- Proporcionar documentación de apoyo completa en línea (Raspberry/JetsonNano/Arduino/ESP32/ejemplos de demostración).
- Se logró una percepción precisa del movimiento, los micromovimientos y los cuerpos humanos inmóviles.
Especificación
-
Hardware
- Banda de frecuencia: 24~24,25 GHz
- Ancho de banda máximo de escaneo: 0,25 GHz
- Potencia radiada isotrópica equivalente máxima: 11 dBm
- Tensión de alimentación: 3,3 V (rango amplio de tensión: 3,0~3,6 V)
- Dimensiones: 20x20 mm²
- Temperatura ambiente: -40~85℃
-
Sistema:
- Alcance de detección (montaje en pared): Movimiento de un cuerpo humano: 10 m; Micromovimiento de un cuerpo humano: 6 m
- Alcance de detección (montaje en techo): Movimiento de un cuerpo humano: 5 m; Micromovimiento de un cuerpo humano: 4 m
- Precisión de detección: 0,15 m (para objetivos en movimiento situados a menos de 10 m en línea recta desde el radar).
- Corriente de funcionamiento promedio: 50 mA
- Periodo de actualización de datos: 100 ms
Descripción del hardware

| Pin J2 | Etiqueta | Función | Descripción |
| Pin J21 | 3V3 | Entrada de alimentación | 3,0~3,6 V, típico 3,3 V |
| Pin J22 | GND | Suelo | – |
| Pin J23 | Texas | UART_TX | 0~3,3 V |
| Pin J24 | RX | UART_RX | 0~3,3 V |
| Pin J25 | OT2 | IO, Se utiliza para informar el estado de detección: Nivel de salida alto para presencia, nivel de salida bajo para ausencia. | 0~3,3 V |
Prueba de hardware
Conexión de hardware
- Los usuarios deben preparar lo siguiente, además del propio módulo, antes de utilizarlo:
Cables USB a TTL y relacionados; aquí recomendamos los módulos TTL controlados por kernel CP2102 y FT232: USB a TTL
- Ajuste el interruptor selector de nivel USB a TTL a 3,3 V y conecte el módulo y el USB a TTL como se describe en la tabla siguiente:
| Sensor mmWave HMMD | USB a TTL |
| 3V3 | VCC |
| GND | GND |
| Texas | RXD |
| RX | TXD |

- Conecte el adaptador TTL a USB al ordenador, abra el software de soporte del ordenador anfitrión, seleccione el número de puerto serie USB a TTL correspondiente, seleccione la velocidad de transmisión de 115200 para conectarse al dispositivo y, a continuación, ajuste el parámetro para recibir los datos.


Descripción del host
1. Primero, descargue el software host del sensor mmWave HMMD.
2. Según la conexión de hardware #, utilice USRT a USB para conectar el módulo y el host.
3. Abra la herramienta de host, haga clic en el “"Refrescar"” botón, seleccione el puerto serie de la herramienta TTL en el “Puerto No.” menú desplegable, confirme que el “Tasa de baudios” es 115200, y luego haga clic “"Conectar"” para establecer la conexión entre el host y el módulo de radar.


Como se muestra en la imagen anterior, la herramienta principal se divide en tres áreas: Área de operación del dispositivo 1, Área de botones de función 2 y Área de página de funciones 3.
Tras conectar el host y el módulo, en el Área 1 de la interfaz se mostrará la versión del firmware y el número de serie del módulo de radar (si el número de serie no está grabado, el ordenador mostrará FFFFFFFF). El Área de la página de funciones de la función "Ver/Configurar parámetros" mostrará la configuración actual del módulo de radar.
Explicación de la terminología
- Puerta de distancia máxima: Se utiliza para establecer la distancia de detección efectiva más lejana del módulo, con una longitud de puerta de 70 cm. Rango de parámetros: 0~15.
- Tiempo de retardo de desaparición del objetivo (s): Tiempo que tarda el estado del objetivo en cambiar de presencia a ausencia. Durante este retardo, si se detecta una persona, se activa el temporizador que reinicia el tiempo de retardo. Después de que el módulo detecta el estado de ausencia durante un tiempo igual al retardo, informa que no hay presencia y, en ese momento, el pin OT2 emite un nivel bajo. Rango de parámetros: 0~65535.
Protocolo de comunicación
La velocidad de transmisión predeterminada del puerto serie del radar es de 115200 baudios, con 1 bit de parada y sin bit de paridad.
Formato de protocolo
La comunicación de datos del sensor mmWave HMMD utiliza el formato de extremo pequeño y todos los datos están en formato hexadecimal.
Enviar comando con ACK
1. Lea el comando de versión del firmware
Este comando lee la información de la versión del firmware del radar.
Código de comando: 0x0000
Valor del comando: Ninguno
Valor de retorno: Longitud del número de versión (2 bytes) + Cadena de bytes del número de versión
Enviando datos:
| Byte de encabezado 1~4 | Longitud de datos dentro del fotograma Byte5,6 | Byte de datos dentro del fotograma 7,8 | Byte final de fotograma 9~12 |
| FD FC FB FA | 02 00 | 00 00 | 04 03 02 01 |
ACK del módulo: (Ejemplo de éxito)
| Byte 1~4 | Byte 5,6 | Byte 7,8 | Byte 9,10 | Byte 11,12 | Byte 13~18 | Byte 19~24 |
| FD FC FB FA | 0C 00 | 00 01 | 00 00 | 06 00 | 76 31 2E 35 2E 35 | 04 03 02 01 |
2. Comando para leer el número de serie
Este comando lee el número de serie del radar.
Código de comando: 0x0011
Valor del comando: Ninguno
Valor de retorno: 2 bytes de confirmación (0 para éxito, 1 para fallo)
Envío de datos:
| Byte 1~4 | Byte 5,6 | Byte 7,8 | Byte9~12 |
| FD FC FB FA | 02 00 | 11 00 | 04 03 02 01 |
ACK del módulo: (Ejemplo de éxito)
| Byte 1~4 | Byte 5,6 | Byte 7,8 | Byte 9,10 | Byte 11,12 | Byte 13~14 | Byte 15~18 |
| FD FC FB FA | 08 00 | 11 01 | 00 00 | 02 00 | CB AB | 04 03 02 01 |
3. Comando de lectura de registro
Este comando lee los registros del radar.
Código de comando: 0x0002
Valor del comando: dirección del chip de 2 bytes + (dirección de 2 bytes) * N
Valor recibido: (2 bytes de datos) * N
Envío de datos:
| Byte 1~4 | Byte 5,6 | Byte 7,8 | Byte9~12 | Byte 13~16 |
| FD FC FB FA | 06 00 | 02 00 | 40 00 40 00 | 04 03 02 01 |
ACK del módulo: (Ejemplo de éxito)
| Byte 1~4 | Byte 5,6 | Byte 7,8 | Byte 9,10 | Byte 11,12 | Byte 13~16 |
| FD FC FB FA | 06 00 | 02 01 | 00 00 | 07 02 | 04 03 02 01 |
4. Comando de configuración de lectura de parámetros
Este comando lee los parámetros de configuración del radar.
Código de comando: 0x0008
Valor del comando: (ID de parámetro de 2 bytes)*N
Valor de retorno: (valor del parámetro de 4 bytes)*N
Envío de datos:
| Byte 1~4 | Byte 5,6 | Byte 7,8 | Byte 9~10 | Byte 11~14 |
| FD FC FB FA | 04 00 | 08 00 | 01 00 | 04 03 02 01 |
ACK del módulo: (Éxito, puerta de distancia máxima establecida en 12)
| Byte 1~4 | Byte 5,6 | Byte 7,8 | Byte 9,10 | Byte 11,14 | Byte 15~18 |
| FD FC FB FA | 08 00 | 08 01 | 00 00 | 0C 00 00 00 | 04 03 02 01 |
Datos del informe del módulo
El sensor mmWave HMMD funciona en modo predeterminado, enviando los resultados de detección a través del puerto serie. La salida consiste en una cadena que indica si el sensor está encendido o apagado, junto con la distancia de detección. En escenarios de aplicación típicos, el ordenador principal obtiene los datos durante el procesamiento del módulo. Por lo tanto, el módulo ofrece los modos de depuración, informe y funcionamiento normal.
Modo normal
| Byte 1~4 | Byte 5,6 | Byte 7,8 | Byte 9~10 | Byte 11~14 | Byte 15~18 |
| FD FC FB FA | 08 00 | 12 00 | 00 00 | 04 00 00 00 | 04 03 02 01 |
Modo de depuración
| Byte 1~4 | Byte 5,6 | Byte 7,8 | Byte 9~10 | Byte 11~14 | Byte 15~18 |
| FD FC FB FA | 08 00 | 12 00 | 00 00 | 00 00 00 00 | 04 03 02 01 |
Modo de informe
| Byte 1~4 | Byte 5,6 | Byte 7,8 | Byte 9~10 | Byte 11~14 | Byte 15~18 |
| FD FC FB FA | 08 00 | 12 00 | 00 00 | 64 00 00 00 | 04 03 02 01 |
Ejemplo de trama de datos del puerto serie en modo de carga:
| Encabezado del marco | Longitud | Resultado de la detección | Distancia al objetivo | Los valores de energía para cada puerta de distancia | Cola del marco |
| F4 F3 F2 F1 | 2 bytes, número total de bytes para el resultado de la detección, distancia del objetivo y valores de energía para cada puerta de distancia. | 1 byte, 00 desocupado, 01 ocupado | 2 bytes que indican la distancia de la fase objetivo al radar en la escena. | 32 bytes, 16 (número total de compuertas de distancia) * 2 bytes, tamaño del valor de energía para cada compuerta de distancia de 0 a 15 | 08 07 06 05 |
Rango de escaneo
El sensor HMMD mmWave admite montaje tanto en techo como en pared, y se recomienda su montaje en techo.
Instalación en techo
La altura de instalación recomendada para montaje en techo es de 2,7 a 3,0 m. El módulo de radar HMMD mmWave Sensor, montado en el techo y con la configuración predeterminada, tiene un alcance máximo de detección de movimiento dentro de un espacio cónico tridimensional con un radio inferior de 5 m.
Instalación en la pared
La altura de instalación recomendada para montaje en pared es de 1,5 a 2,0 m. Se recomienda colocar los pines J2Pin en la parte superior. El módulo de radar HMMD mmWave Sensor, en su configuración predeterminada, tiene un alcance máximo de detección de movimiento dentro de un espacio tridimensional en forma de abanico con una dirección normal de 10 m y ángulos horizontales y de inclinación de ±45°.
Prueba de rango de detección
Los métodos de prueba para la activación del radar y el mantenimiento del rango de detección se describen a continuación:
Rango de activación: Mueva el cuerpo humano objetivo desde una distancia hacia el radar, asegurándose de que este indique que no hay presencia. Detenga el movimiento del cuerpo humano objetivo cuando el radar comience a indicar presencia. Registre la posición donde se detiene el cuerpo humano objetivo; esta posición marca el límite del rango de detección del radar. Repita pruebas similares en varias direcciones para delimitar los límites de detección en cada dirección.
Mantener el alcance:
Cuando el radar indique "presencia", pida a la persona objetivo que realice movimientos leves, como encogerse de hombros o levantar las manos, en la posición de prueba. Si el radar continúa indicando "presencia" de forma constante durante 60 segundos, la posición actual se encuentra dentro del rango de detección del radar. De lo contrario, si el radar deja de indicar "presencia" en 60 segundos, la posición de detección está fuera del rango de detección.
Personalización de productos
Ofrecemos servicios de personalización de productos. Contáctanos para hablar de sus necesidades.
Información adicional
| Peso | N/D |
|---|
Recursos para creadores y productos
Consulta la descripción del producto para conocer las especificaciones, los artículos incluidos y los detalles sobre la disponibilidad y el envío.
Productos relacionados
-
Módulo de cámara USB OV5640: 5 MP HD, enfoque automático, campo de visión de 66°/120°/160°
$17.90Seleccionar opciones Este producto tiene múltiples variantes. Las opciones se pueden elegir en la página de producto -
Módulo de cámara OV5640, 15 cm de longitud, 5 MP HD, campo de visión de 120°/160°, DVP de 24 pines
$8.90Seleccionar opciones Este producto tiene múltiples variantes. Las opciones se pueden elegir en la página de producto -
-
Adaptador de corriente Radxa PD de 30 W para SBC, compatible con 5 V/5 A
$14.99Seleccionar opciones Este producto tiene múltiples variantes. Las opciones se pueden elegir en la página de producto
Valoraciones
No hay valoraciones aún.