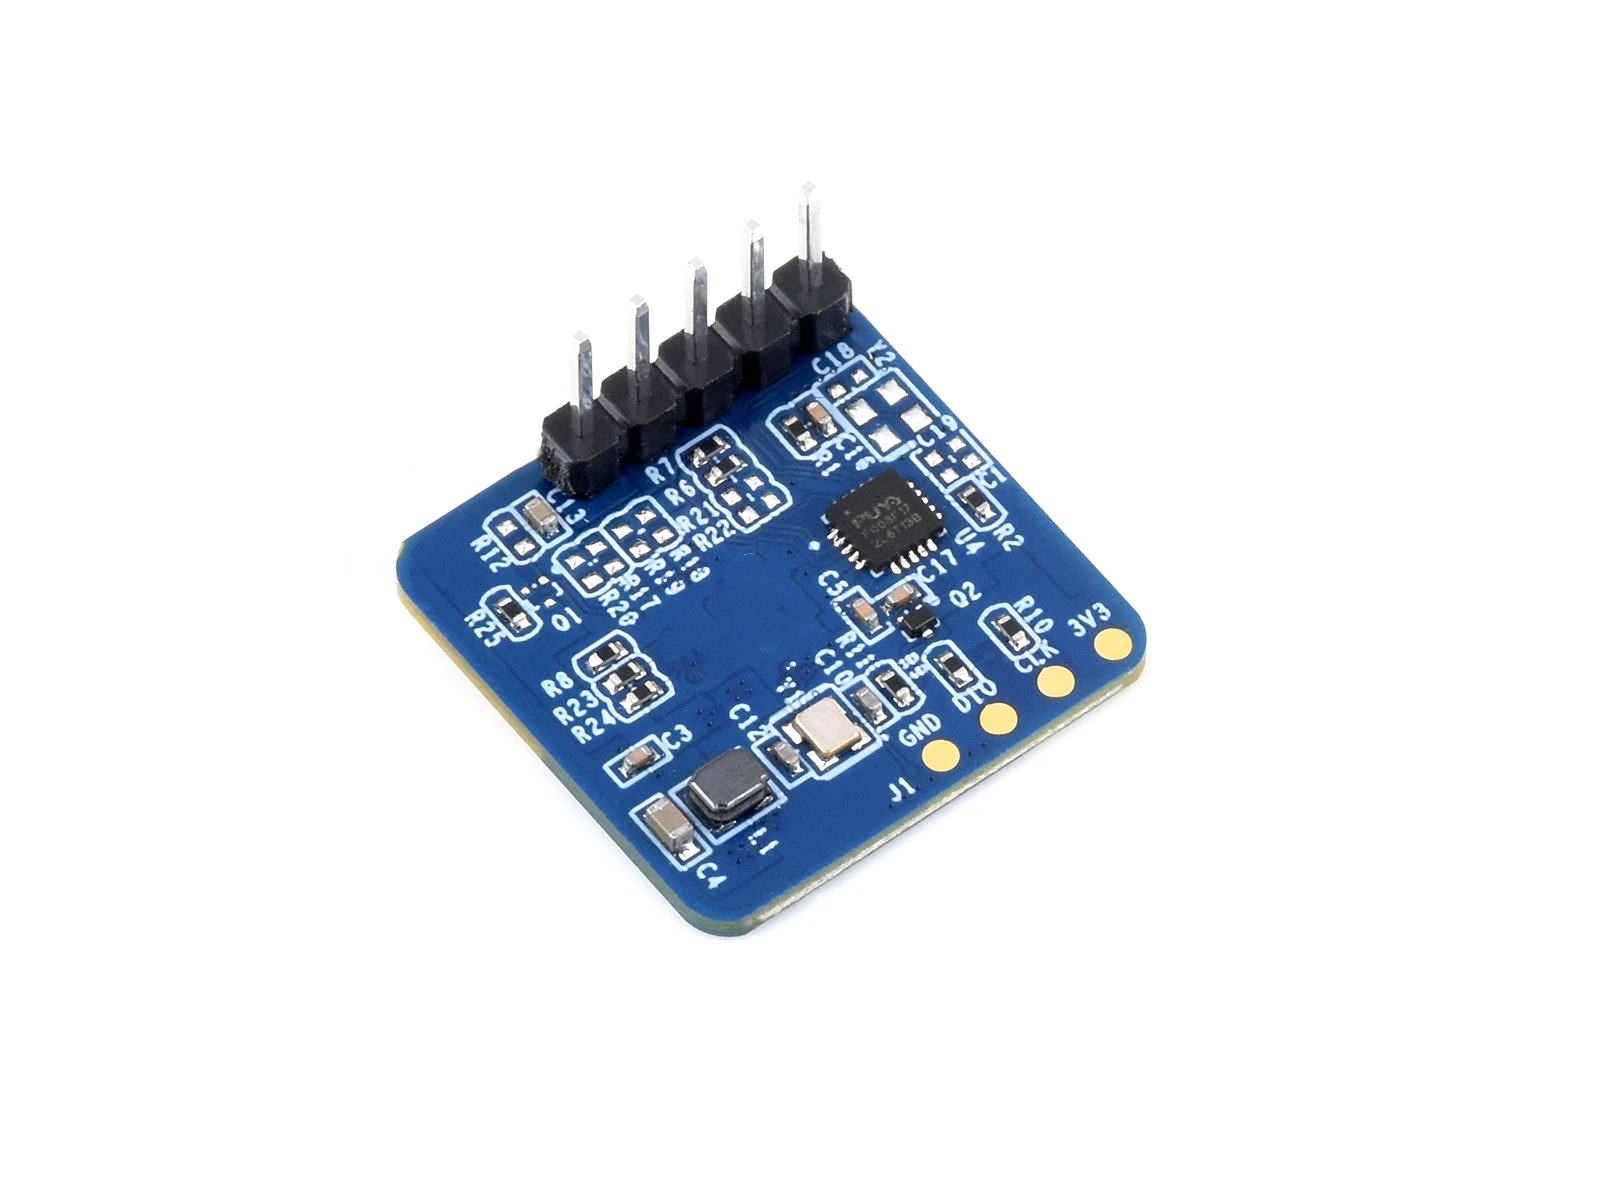
24-GHz-Millimeterwellen-Radar-Mikrobewegungssensor-Chip S3KM1110
$3.00
Beschreibung
Einführung
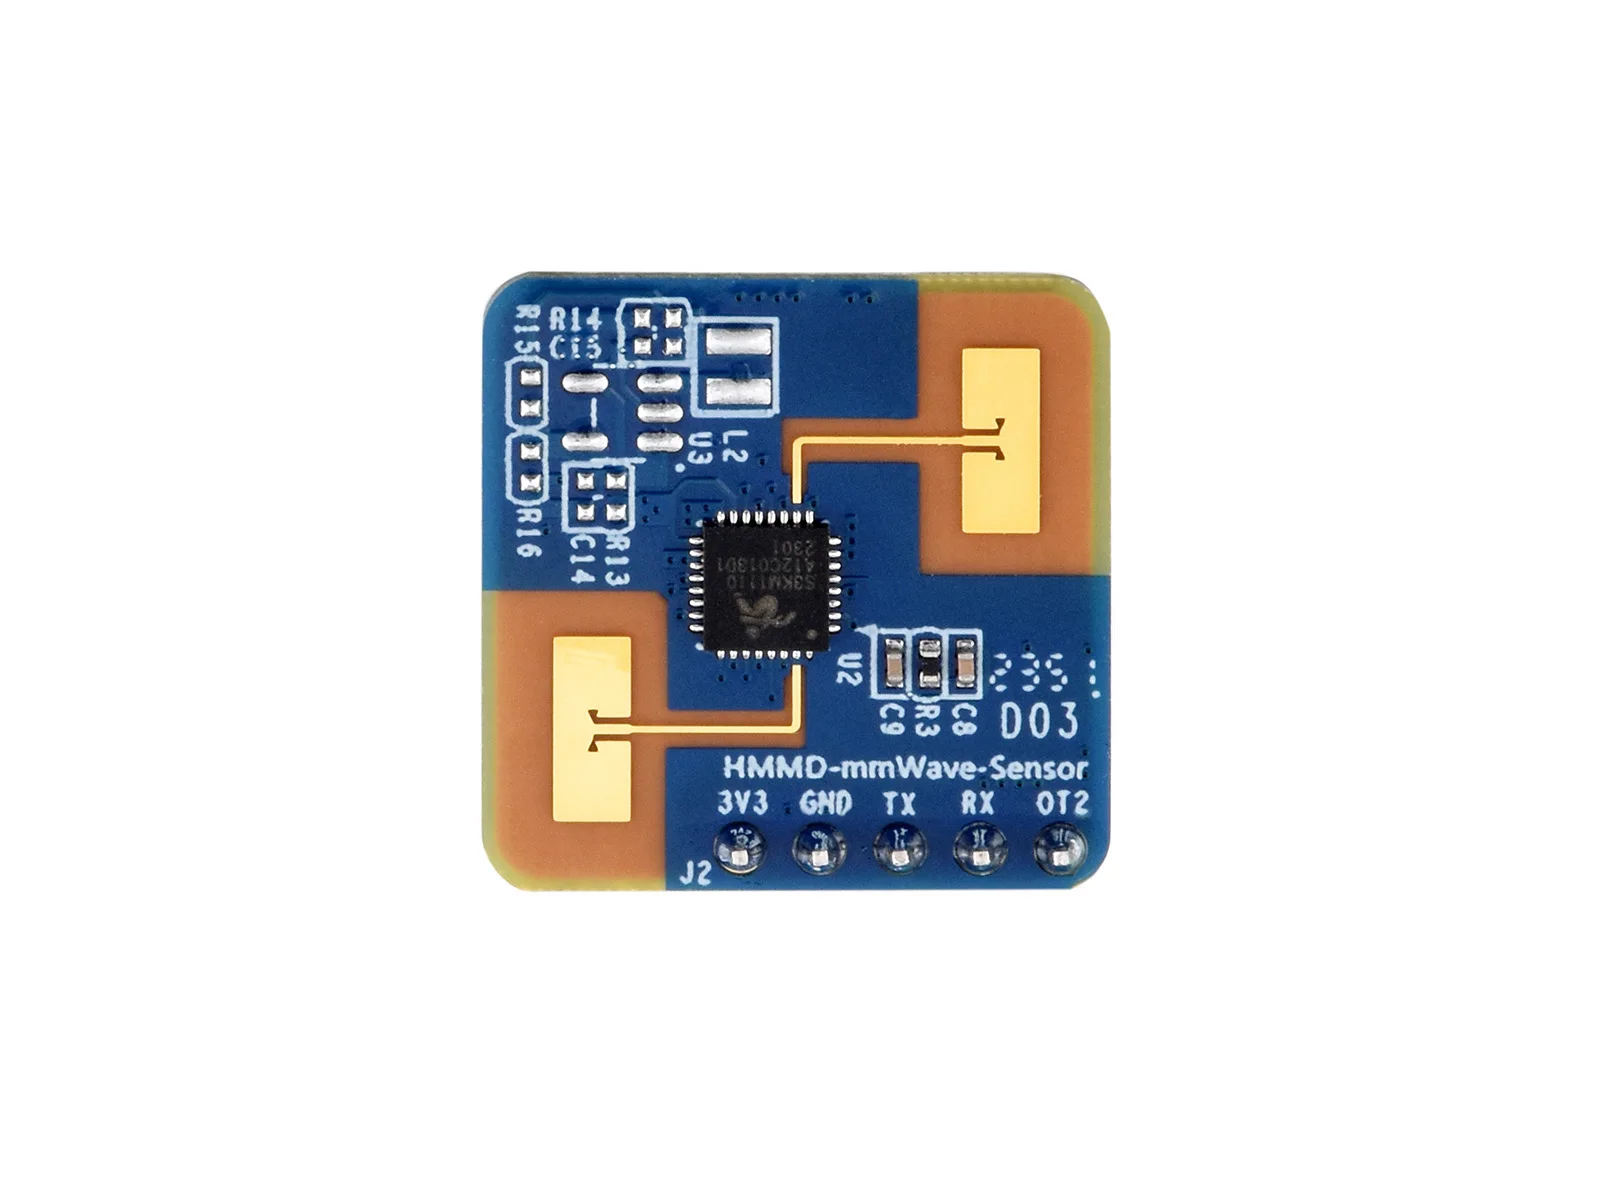
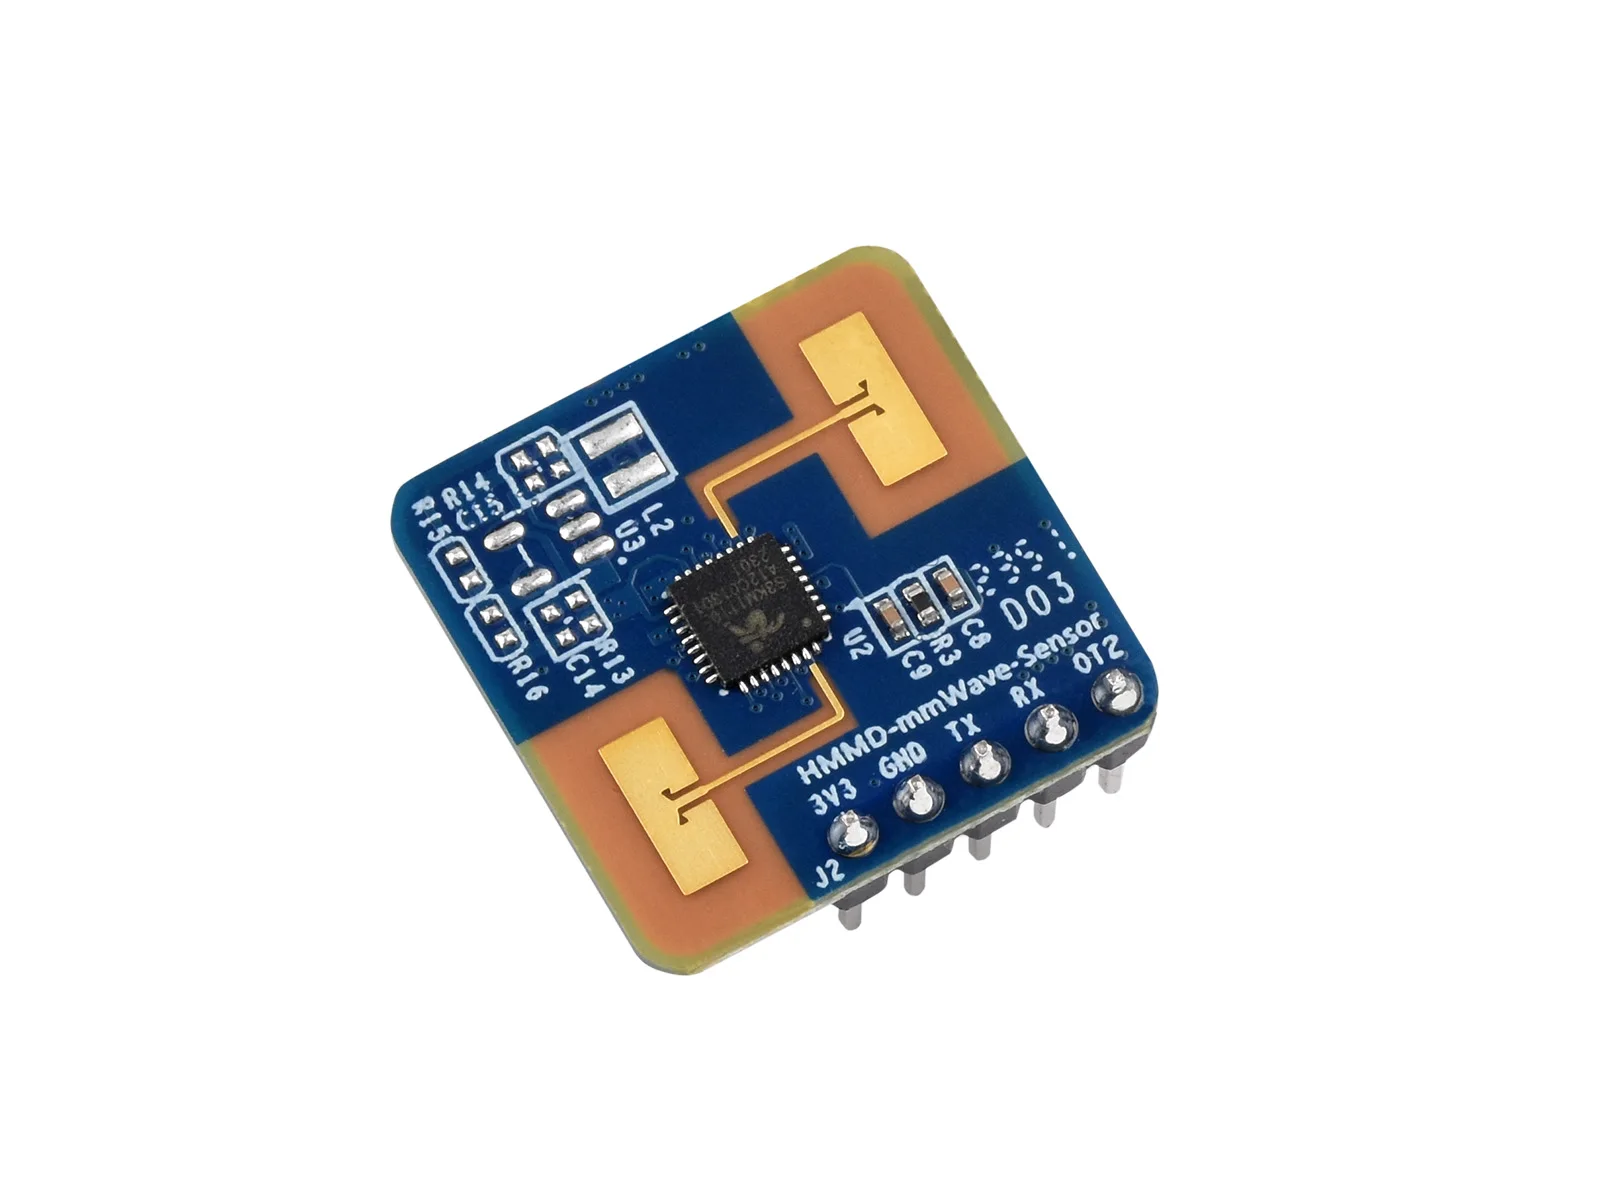
Der HMMD-mmWellensensor ist ein Mikrobewegungssensor, der Bewegungen, Stehen und Stillstand des menschlichen Körpers erkennt und identifiziert. Er findet breite Anwendung in verschiedenen KIoT-Szenarien, darunter Smart Homes, intelligente Sicherheitssysteme, intelligente Unternehmen und intelligente Beleuchtung.
Funktionen
- Wird mit dem Silicon Micro AIoT Millimeter-Wave Sensor SoC S3KM1110 geliefert.
- Integrierte Hochleistungsantenne (24 GHz, eine Sende- und eine Empfangsantenne) und Peripherieschaltungen.
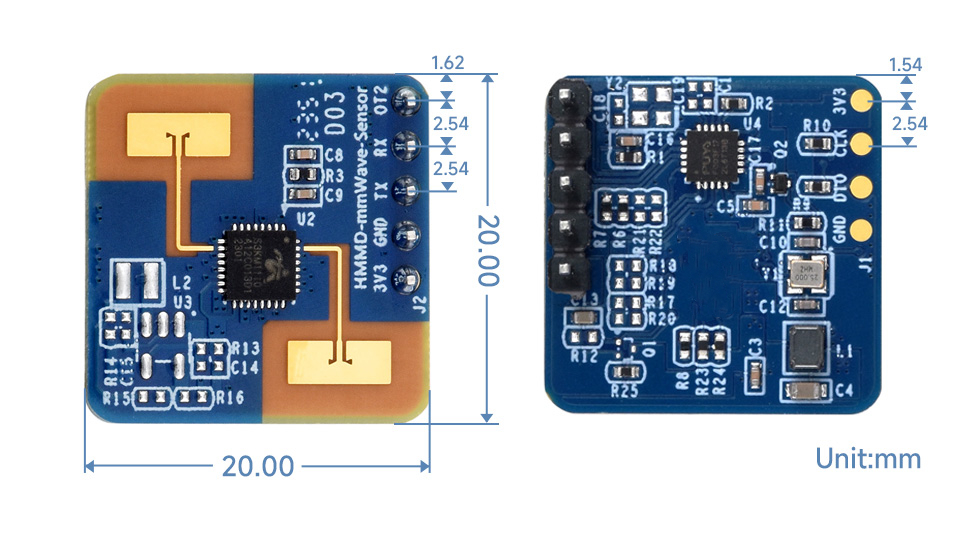
- Mini-Modulgröße: 20 mm x 20 mm.
- Mit vorinstallierter Standardkonfiguration zur Erkennung menschlicher Körperfunktionen, Plug-and-Play.
- Größte Erfassungsdistanz für die Bewegungserkennung des menschlichen Körpers: 8,5 m.
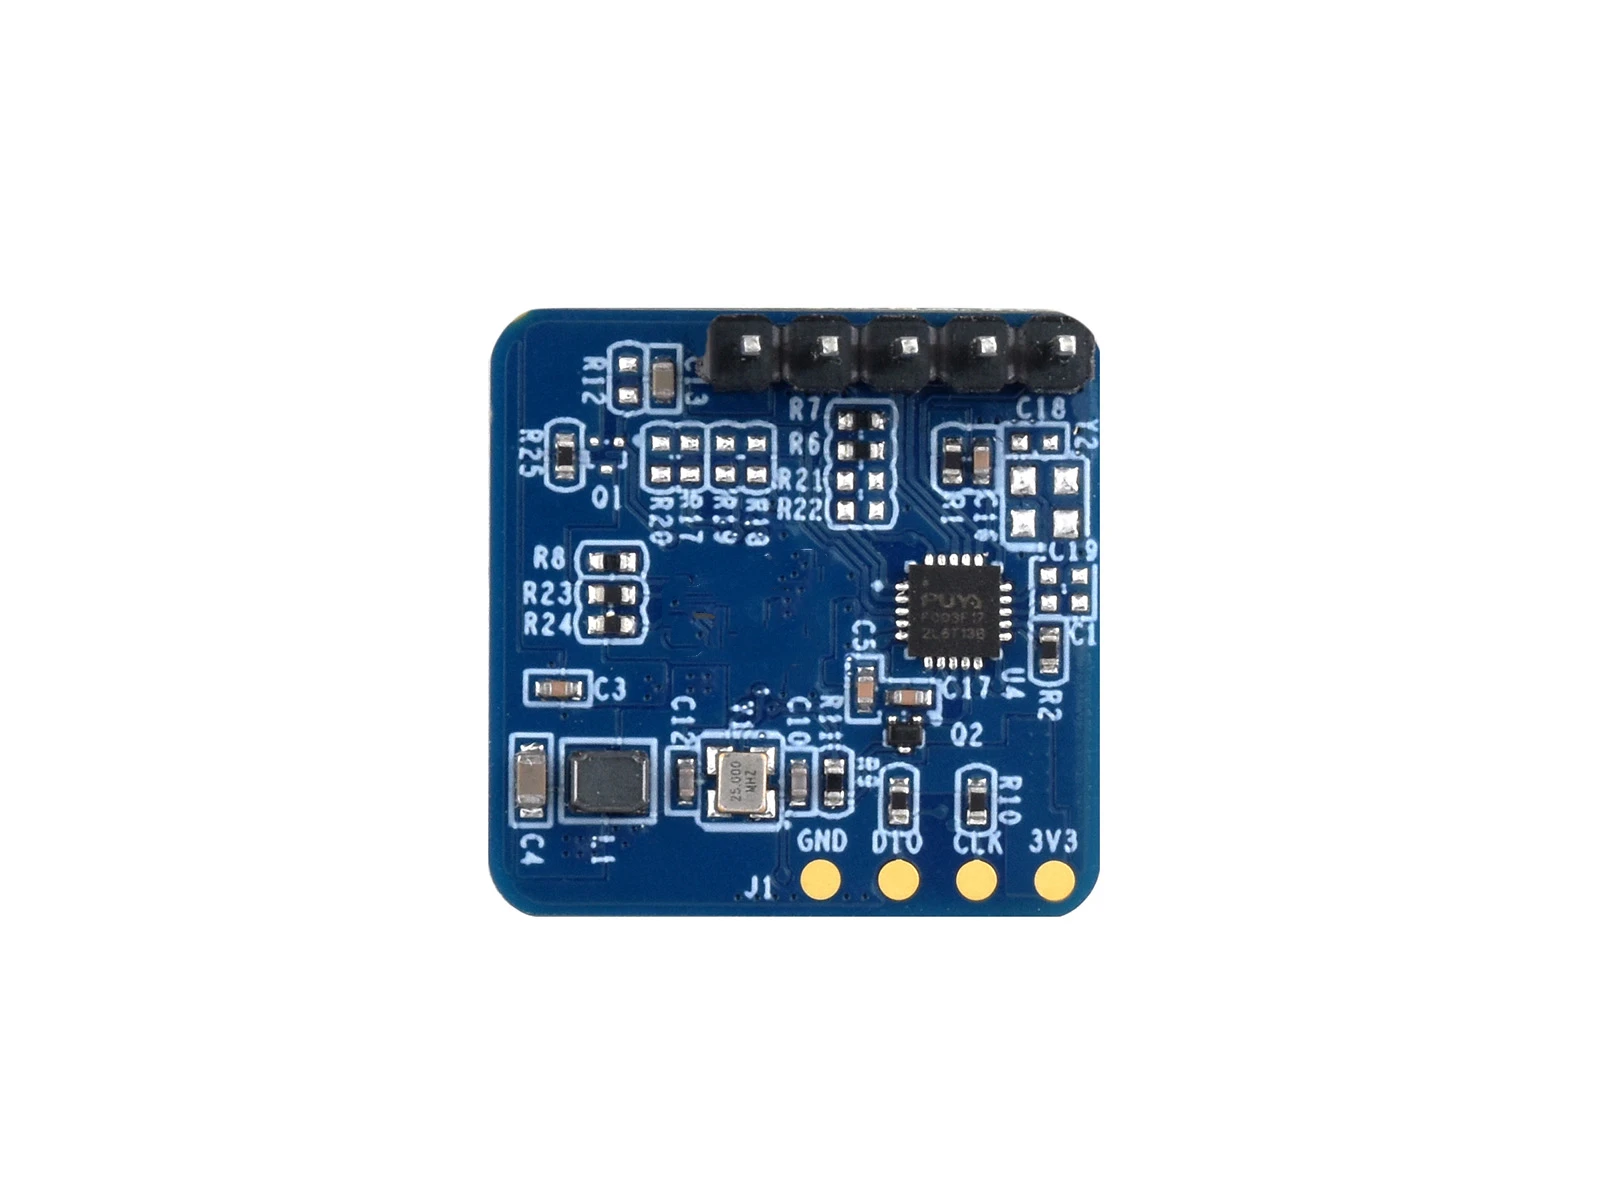
- Angetrieben vom PY32F003F17U6TR Mikrocontroller, mit freiliegenden UART-Pins zur einfachen Integration mit Arduino/ESP32/JetsonNano und anderen Hauptsteuerplatinen.
- Nutzt Algorithmen zur Erfassung menschlicher Mikrobewegungen, Millimeterwellen-Radar-Entfernungsmesstechnologie und fortschrittliche proprietäre Signalverarbeitungstechnologie des S3KM1110-Chips.
- Stellen Sie eine umfassende Online-Dokumentation bereit (Raspberry/JetsonNano/Arduino/ESP32/Beispieldemos).
- Präzise Wahrnehmung von Bewegung, Mikrobewegungen und ruhenden menschlichen Körpern erreicht.
Spezifikation
-
Hardware
- Frequenzband: 24~24,25 GHz
- Maximale Scan-Bandbreite: 0,25 GHz
- Maximale äquivalente isotrope Strahlungsleistung: 11 dBm
- Versorgungsspannung: 3,3 V (3,0–3,6 V Weitbereichsspannung)
- Abmessungen: 20x20mm²
- Umgebungstemperatur: -40~85℃
-
System:
- Erfassungsbereich (Wandmontage): Bewegungserkennung menschlicher Körper 10 m; Mikrobewegungserkennung menschlicher Körper 6 m
- Erfassungsbereich (Deckenmontage): Bewegungserkennung menschlicher Körper 5 m; Mikrobewegungserkennung menschlicher Körper 4 m
- Erfassungsgenauigkeit: 0,15 m (für sich bewegende Ziele innerhalb von 10 m Luftlinie vom Radar)
- Durchschnittlicher Betriebsstrom: 50 mA
- Datenaktualisierungsintervall: 100 ms
Hardwarebeschreibung

| J2-Pin | Etikett | Funktion | Beschreibung |
| J2Pin1 | 3V3 | Leistungsaufnahme | 3,0–3,6 V, typ. 3,3 V |
| J2Pin2 | GND | Boden | – |
| J2Pin3 | TX | UART_TX | 0~3,3 V |
| J2Pin4 | RX | UART_RX | 0~3,3 V |
| J2Pin5 | OT2 | IO, Wird zur Meldung des Erkennungsstatus verwendet: Hoher Ausgabepegel bei Anwesenheit, niedriger Ausgabepegel bei Abwesenheit. | 0~3,3 V |
Hardwaretest
Hardware-Verbindung
- Vor der Verwendung des Moduls müssen die Benutzer zusätzlich zum Modul selbst Folgendes vorbereiten:
USB zu TTL und zugehörige Kabel, hier empfehlen wir die Kernel-gesteuerten TTL-Module CP2102 und FT232: USB zu TTL
- Stellen Sie den USB-zu-TTL-Pegelwahlschalter auf 3,3 V ein und verbinden Sie das Modul und den USB-zu-TTL-Wandler wie in der folgenden Tabelle beschrieben:
| HMMD-Millimeterwellensensor | USB zu TTL |
| 3V3 | VCC |
| GND | GND |
| TX | RXD |
| RX | TXD |

- Verbinden Sie den TTL-zu-USB-Konverter mit dem Computer, öffnen Sie die zugehörige Software auf dem Host-Computer, wählen Sie die entsprechende USB-zu-TTL-Seriell-Portnummer aus, wählen Sie die Baudrate 115200 für die Verbindung zum Gerät und passen Sie dann die Parameter an, um die Daten zu empfangen.


Hostbeschreibung
1. Laden Sie zunächst die HMMD mmWave Sensor-Hostsoftware herunter.
2. Gemäß #Hardware Connection verwenden Sie USRT zu USB, um das Modul und den Host zu verbinden.
3. Öffnen Sie das Host-Tool und klicken Sie auf die “Aktualisieren” Klicken Sie auf die Schaltfläche und wählen Sie den seriellen Port des TTL-Tools aus. “Hafen Nr.” Dropdown-Menü, bestätigen Sie, dass “"Baudrate"” ist 115200, und klicken Sie dann “"Verbinden"” um die Verbindung zwischen dem Host und dem Radarmodul herzustellen.


Wie im obigen Bild dargestellt, ist das Host-Tool in drei Bereiche unterteilt: Gerätebedienungsbereich 1, Funktionstastenbereich 2 und Funktionsseitenbereich 3.
Nach dem Verbinden von Host und Modul werden im Bereich 1 der Benutzeroberfläche die Firmware-Version und die Seriennummer des Radarmoduls angezeigt (falls die Seriennummer nicht programmiert ist, zeigt der übergeordnete Computer FFFFFFFF an). Im Funktionsbereich “Parameter anzeigen/einstellen” werden die aktuellen Einstellungen des Radarmoduls angezeigt.
Begriffserklärung
- Maximaler Entfernungsbereich: Dient zur Festlegung der maximalen effektiven Erfassungsreichweite des Moduls, wobei eine Bereichslänge 70 cm entspricht. Parameterbereich: 0–15.
- Ziel-Verschwindeverzögerungszeit (s): Die Zeit, die benötigt wird, bis der Zielzustand von Anwesenheit auf Abwesenheit wechselt. Wird während dieser Verzögerung eine Person erkannt, wird der Timer zum Zurücksetzen der Verzögerungszeit ausgelöst. Nachdem das Modul den Abwesenheitszustand für eine Dauer entsprechend der Verzögerungszeit erkannt hat, meldet es keine Anwesenheit mehr, und der OT2-Pin gibt ein Low-Signal aus. Parameterbereich: 0–65535.
Kommunikationsprotokoll
Die Standardbaudrate des seriellen Radar-Ports beträgt 115200, 1 Stoppbit, kein Paritätsbit.
Protokollformat
Die Datenübertragung des HMMD mmWave-Sensors erfolgt im Small-End-Format, und alle Daten liegen im Hexadezimalformat vor.
Befehl mit Bestätigung senden
1. Befehl zum Lesen der Firmware-Version
Dieser Befehl liest die Firmware-Versionsinformationen des Radars aus.
Befehlscode: 0x0000
Befehlswert: Keiner
Rückgabewert: Länge der Versionsnummer (2 Bytes) + Versionsnummern-Byte-Zeichenfolge
Datenübertragung:
| Header Byte 1~4 | In-Frame-Datenlänge Byte5,6 | In-Frame-Datenbyte 7,8 | Frame Tail Byte9~12 |
| FD FC FB FA | 02 00 | 00 00 | 04 03 02 01 |
Modul ACK: (Erfolgreiches Beispiel)
| Byte 1~4 | Byte5,6 | Byte 7,8 | Byte 9,10 | Byte 11,12 | Byte 13~18 | Byte19~24 |
| FD FC FB FA | 0C 00 | 00 01 | 00 00 | 06 00 | 76 31 2E 35 2E 35 | 04 03 02 01 |
2. Befehl zum Lesen der Seriennummer
Dieser Befehl liest die Seriennummer des Radars aus.
Befehlscode: 0x0011
Befehlswert: Keiner
Rückgabewert: 2 Byte ACK-Status (0 für Erfolg, 1 für Fehler)
Datenübertragung:
| Byte 1~4 | Byte5,6 | Byte 7,8 | Byte9~12 |
| FD FC FB FA | 02 00 | 11 00 | 04 03 02 01 |
Modul ACK: (Erfolgreiches Beispiel)
| Byte 1~4 | Byte5,6 | Byte 7,8 | Byte 9,10 | Byte 11,12 | Byte 13~14 | Byte15~18 |
| FD FC FB FA | 08 00 | 11 01 | 00 00 | 02 00 | CB AB | 04 03 02 01 |
3. Register lesen Befehl
Dieser Befehl liest die Register des Radars aus.
Befehlscode: 0x0002
Befehlswert: 2 Byte Chipadresse + (2 Byte Adresse) * N
Empfangener Wert: (2 Byte Daten) * N
Datenübertragung:
| Byte 1~4 | Byte5,6 | Byte 7,8 | Byte9~12 | Byte 13~16 |
| FD FC FB FA | 06 00 | 02 00 | 40 00 40 00 | 04 03 02 01 |
Modul ACK: (Erfolgreiches Beispiel)
| Byte 1~4 | Byte5,6 | Byte 7,8 | Byte 9,10 | Byte 11,12 | Byte 13~16 |
| FD FC FB FA | 06 00 | 02 01 | 00 00 | 07 02 | 04 03 02 01 |
4. Befehl zum Lesen der Parameterkonfiguration
Dieser Befehl liest die Konfigurationsparameter des Radars.
Befehlscode: 0x0008
Befehlswert: (2-Byte-Parameter-ID)*N
Rückgabewert: (4-Byte-Parameterwert)*N
Datenübertragung:
| Byte 1~4 | Byte5,6 | Byte 7,8 | Byte9~10 | Byte 11~14 |
| FD FC FB FA | 04 00 | 08 00 | 01 00 | 04 03 02 01 |
Modul ACK: (Erfolg, maximale Distanzschwelle auf 12 gesetzt)
| Byte 1~4 | Byte5,6 | Byte 7,8 | Byte 9,10 | Byte 11,14 | Byte 15~18 |
| FD FC FB FA | 08 00 | 08 01 | 00 00 | 0C 00 00 00 | 04 03 02 01 |
Modulberichtsdaten
Der HMMD-Millimeterwellensensor arbeitet im Standardmodus und gibt die Messergebnisse über die serielle Schnittstelle aus. Die Ausgabe besteht aus einer Zeichenkette, die den Status (EIN/AUS) und den Zielabstand angibt. In typischen Anwendungsszenarien empfängt der übergeordnete Rechner die Daten während der Verarbeitung durch das Modul. Daher bietet das Modul einen Debug-Modus, einen Berichtsmodus und einen Normalmodus.
Normalmodus
| Byte 1~4 | Byte5,6 | Byte 7,8 | Byte9~10 | Byte 11~14 | Byte 15~18 |
| FD FC FB FA | 08 00 | 12 00 | 00 00 | 04 00 00 00 | 04 03 02 01 |
Debug-Modus
| Byte 1~4 | Byte5,6 | Byte 7,8 | Byte9~10 | Byte 11~14 | Byte 15~18 |
| FD FC FB FA | 08 00 | 12 00 | 00 00 | 00 00 00 00 | 04 03 02 01 |
Berichtsmodus
| Byte 1~4 | Byte5,6 | Byte 7,8 | Byte9~10 | Byte 11~14 | Byte 15~18 |
| FD FC FB FA | 08 00 | 12 00 | 00 00 | 64 00 00 00 | 04 03 02 01 |
Beispiel für einen seriellen Port-Datenframe im Upload-Modus:
| Rahmenkopf | Länge | Erkennungsergebnis | Zielentfernung | Die Energiewerte für jedes Distanztor | Rahmenheck |
| F4 F3 F2 F1 | 2 Bytes, Gesamtanzahl der Bytes für das Erkennungsergebnis, die Zielentfernung und die Energiewerte für jedes Entfernungstor | 1 Byte, 00 frei, 01 belegt | 2 Bytes, die den Abstand der Zielphase vom Radar in der Szene angeben | 32 Bytes, 16 (Gesamtzahl der Distanzgatter) * 2 Bytes, Größe des Energiewerts für jedes Distanzgatter von 0 bis 15 | 08 07 06 05 |
Scanbereich
Der HMMD mmWave-Sensor unterstützt sowohl die Decken- als auch die Wandmontage und wird für die Deckenmontage empfohlen.
Deckenmontage
Die empfohlene Montagehöhe für die Deckenmontage beträgt 2,7 bis 3,0 m. Das deckenmontierte HMMD-mmWave-Sensor-Radarmodul hat in der Standardkonfiguration eine maximale Bewegungserkennungsreichweite innerhalb eines kegelförmigen dreidimensionalen Raums mit einem unteren Radius von 5 m.
Wandmontage
Die empfohlene Montagehöhe für die Wandmontage beträgt 1,5 bis 2,0 m. Die J2Pin-Anschlüsse sollten oben positioniert werden. Das HMMD mmWave Sensor-Radarmodul hat in der Standardkonfiguration eine maximale Bewegungserkennungsreichweite in einem dreidimensionalen, fächerförmigen Raum mit einer Normalenrichtung von 10 m und einem horizontalen sowie einem Neigungswinkel von ±45°.
Erfassungsbereichstest
Die Testmethoden für die Radarauslösung und die Aufrechterhaltung der Erfassungsreichweite werden wie folgt beschrieben:
Auslösebereich: Bewegen Sie die Zielperson aus einer gewissen Entfernung auf das Radar zu und stellen Sie sicher, dass das Radar “Keine Anwesenheit” meldet. Stoppen Sie die Vorwärtsbewegung der Zielperson, sobald das Radar “Anwesenheit” meldet. Notieren Sie die Position, an der die Zielperson zum Stillstand kommt; diese Position markiert die Grenze des Auslösebereichs des Radars. Wiederholen Sie ähnliche Tests in verschiedenen Richtungen, um die Erfassungsgrenzen in jeder Richtung zu ermitteln.
Reichweite beibehalten:
Wenn das Radar “Anwesenheit” meldet, soll die Zielperson an der Testposition leichte Bewegungen ausführen, z. B. die Schultern hochziehen oder die Hände heben. Meldet das Radar 60 Sekunden lang durchgehend “Anwesenheit”, befindet sich die aktuelle Position innerhalb des Erfassungsbereichs. Meldet das Radar hingegen innerhalb von 60 Sekunden keine Anwesenheit mehr, liegt die Position außerhalb des Erfassungsbereichs.
Produktanpassung
Wir unterstützen Dienstleistungen zur Produktindividualisierung. Kontaktieren Sie uns um Ihre Anforderungen zu besprechen.
Zusätzliche Informationen
| Gewicht | n. v. |
|---|
Ressourcen für Hersteller und Produkte
In der Produktbeschreibung finden Sie Angaben zu technischen Daten, Lieferumfang, Lagerbestand und Versanddetails.
Ähnliche Produkte
-
-
OV3660-Kameramodul: 3 MP, verstellbares Objektiv, 66°/160° Sichtfeld, 80 mm Länge
Preisspanne: $6.90 bis $8.20Ausführung wählen Dieses Produkt weist mehrere Varianten auf. Die Optionen können auf der Produktseite gewählt werden -
Radxa PD 30W Netzteil für SBC, unterstützt 5V/5A
$14.99Ausführung wählen Dieses Produkt weist mehrere Varianten auf. Die Optionen können auf der Produktseite gewählt werden -
Rezensionen
Es gibt noch keine Rezensionen.