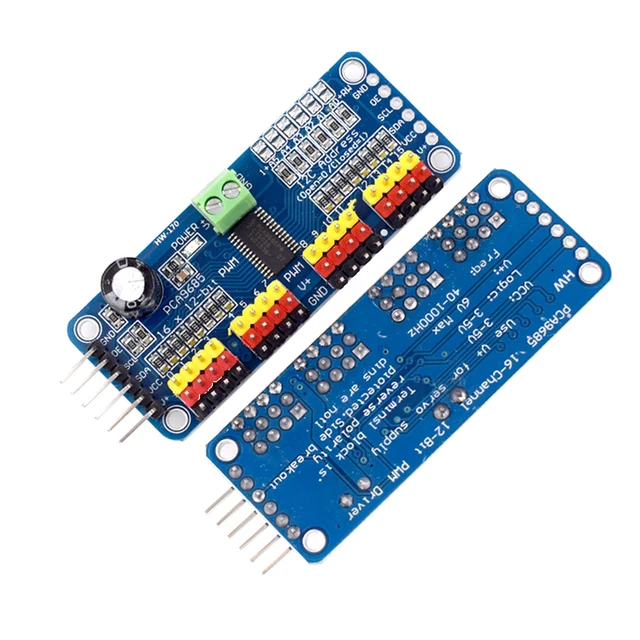
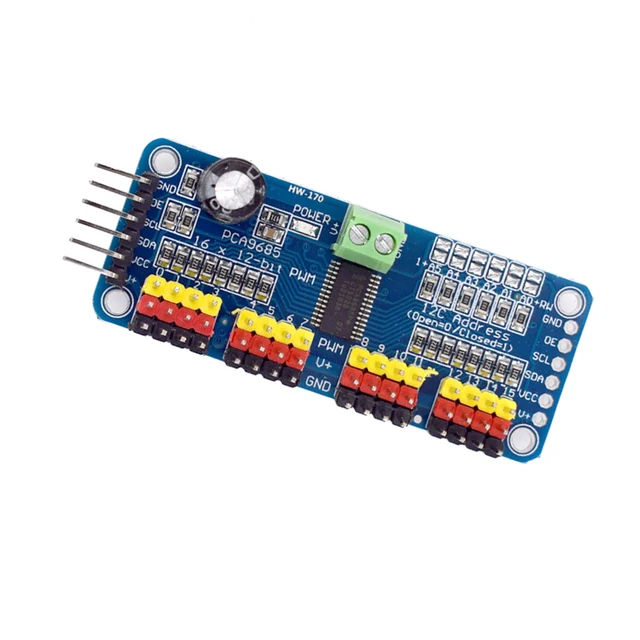
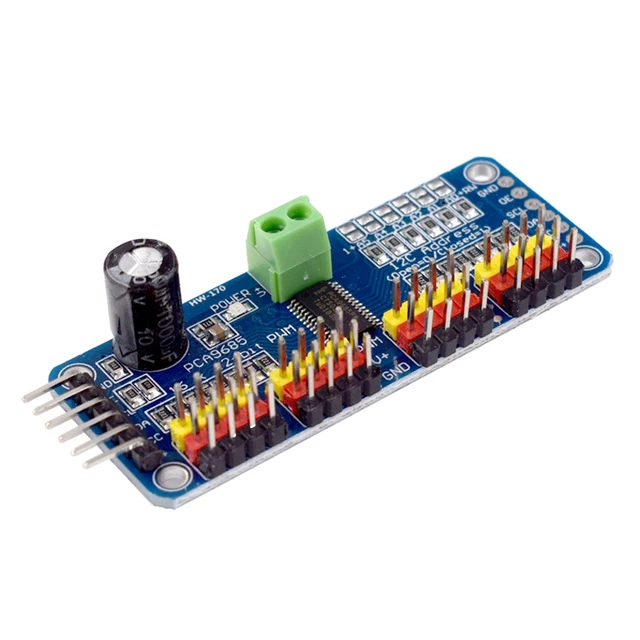
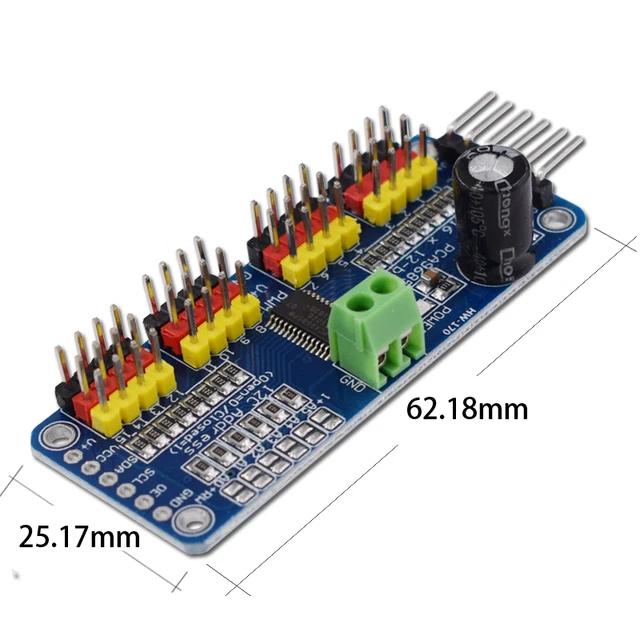
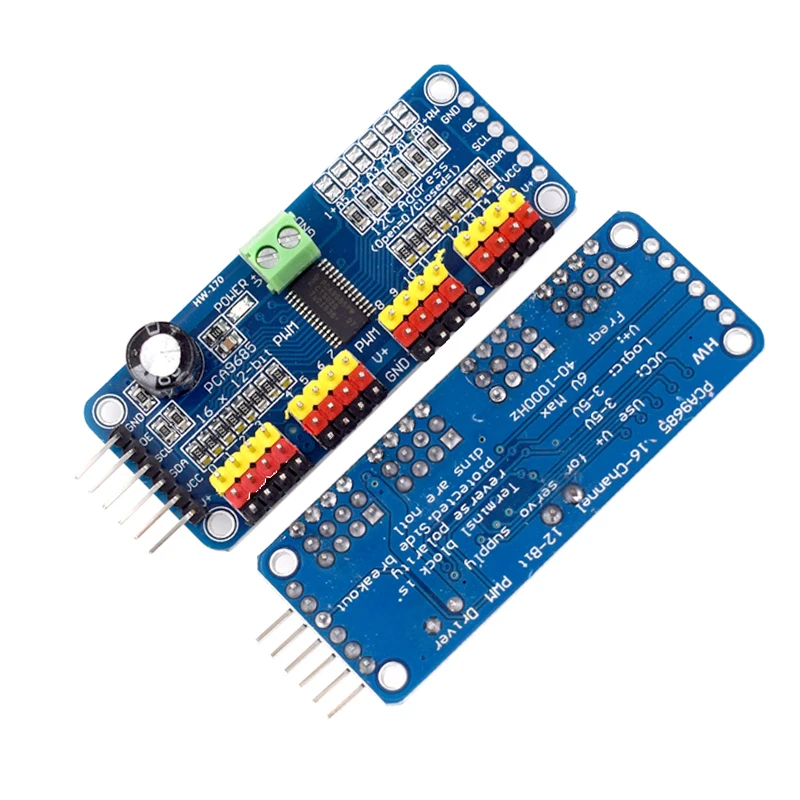
Módulo PCA9685PW de 16 canales, controlador de servo PWM de 12 bits con interfaz I2C para Raspberry Pi.
$3.90
Hay existencias
Descripción
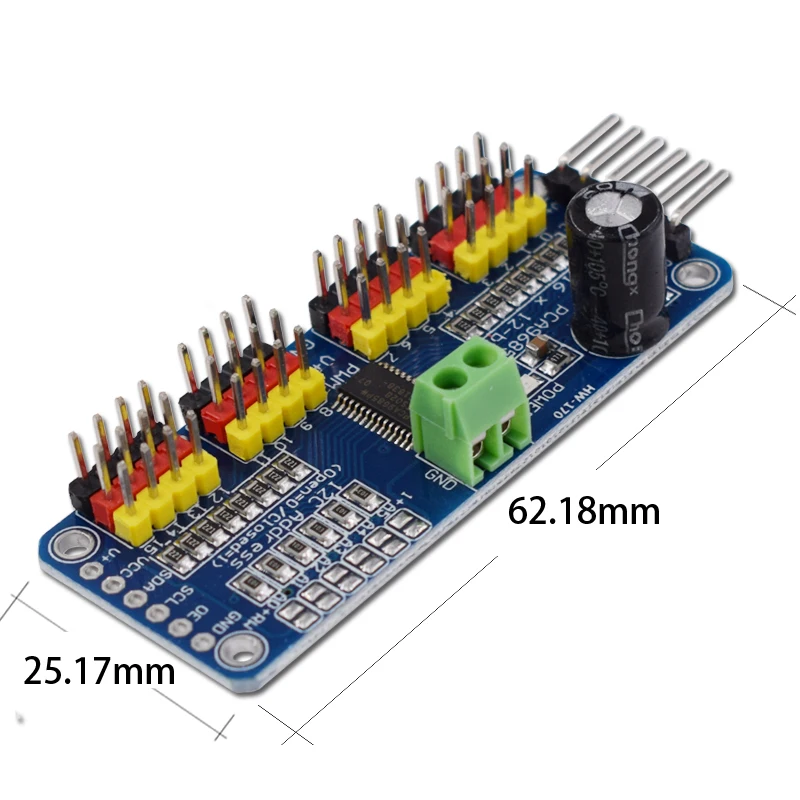
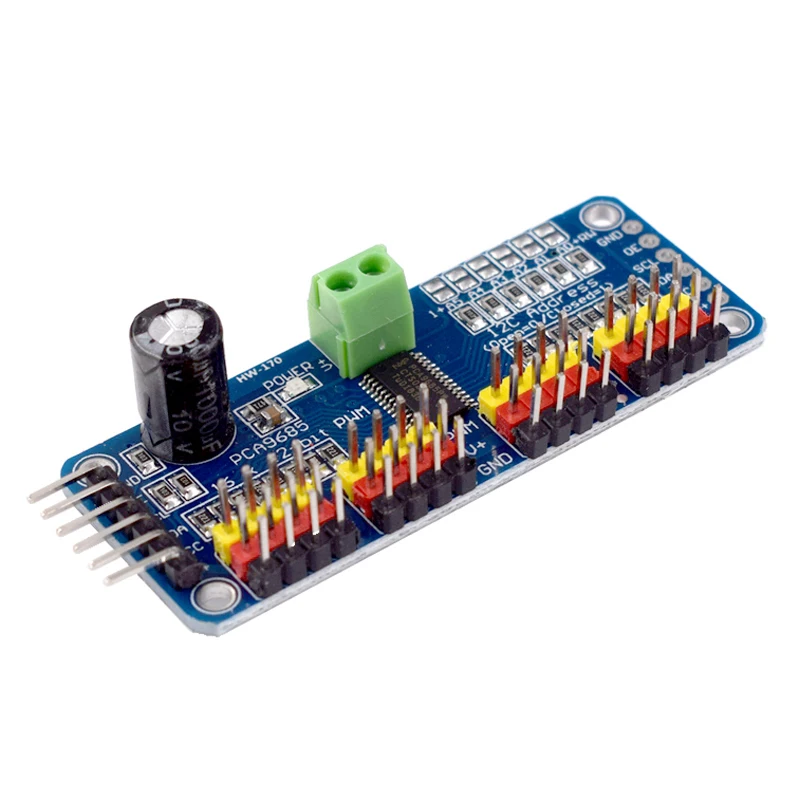
La placa de servocontrol utiliza el chip PCA9685, un servocontrolador PWM de 16 canales y 12 bits. Se comunica mediante I2C y requiere dos líneas I2C para controlar los 16 canales PWM. Tanto la duración como el ciclo de trabajo son controlables. Además, admite la conexión en cascada de varios módulos. También permite controlar el interruptor, el PWM y el ciclo de trabajo de los 16 terminales de salida cambiando el ID del dispositivo.
Características:
El voltaje de alimentación lógica es de 3-5 V y el voltaje máximo de alimentación servo es de 6 V. Fuente de alimentación separada para voltaje lógico y voltaje servo. El voltaje de alimentación lógica es de 3-5 V y el voltaje máximo de alimentación servo es de 6 V. Fuente de alimentación separada para voltaje lógico y voltaje servo.
Esta placa/chip utiliza una dirección I2C de 7 bits entre 0x60 y 0x80, seleccionable mediante puentes.
Bloque de terminales para la entrada de alimentación (o puede usar los conectores de 0,1″ en el lateral).
Protección contra polaridad inversa en la entrada del bloque de terminales.
LED verde de buena calidad
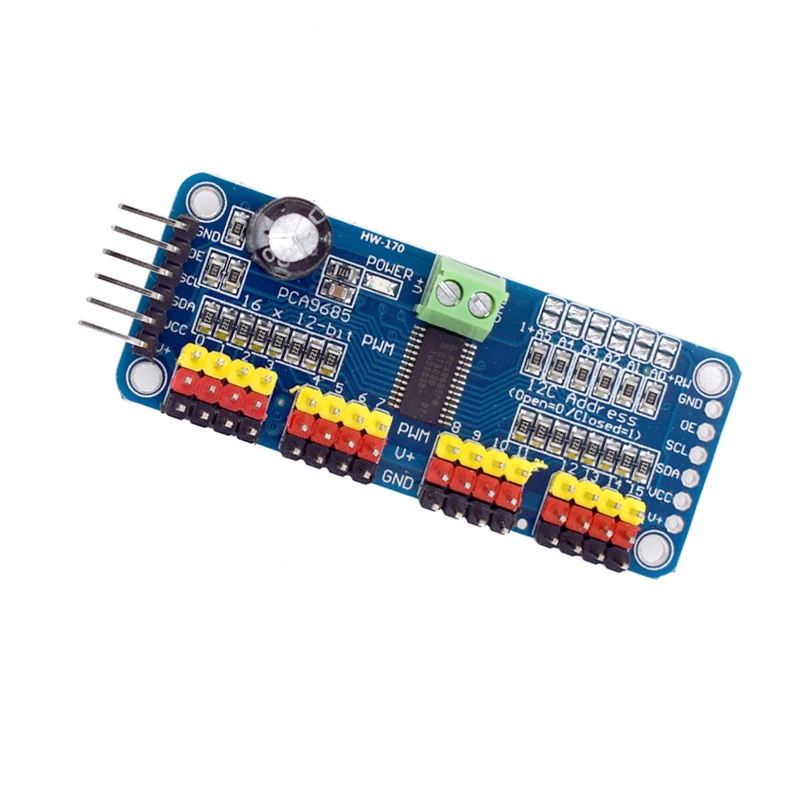
Conectores de 3 pines en grupos de 4 para que puedas conectar 16 servos a la vez (los conectores de servo son ligeramente más anchos que 0,1″, por lo que solo puedes apilar 4 uno al lado del otro en un conector de 0,1″).
“Diseño ”encadenable”
Un lugar para colocar un condensador grande en la línea V+ (por si lo necesitas).
Resistencias en serie de 220 ohmios en todas las líneas de salida para protegerlas y para que controlar los LED sea muy sencillo.
Suelde puentes para los 6 pines de selección de dirección.
Controlador PWM controlado por I2C con reloj integrado. A diferencia de la familia TLC5940, no necesita enviarle una señal continuamente, lo que evita que el microcontrolador se sature; ¡funciona de forma totalmente independiente!
Es compatible con 5V, lo que significa que puedes controlarlo desde un microcontrolador de 3,3V y aun así controlar de forma segura salidas de hasta 6V (esto es útil cuando quieres controlar LED blancos o azules con voltajes directos de 3,4V o superiores).
6 pines de selección de dirección para que puedas conectar hasta 62 de estos en un solo bus I2C, un total de 992 salidas; eso es una gran cantidad de servos o LEDs.
PWM de frecuencia ajustable hasta aproximadamente 1,6 kHz.
Resolución de 12 bits para cada salida; para los servos, esto significa una resolución de aproximadamente 4 µs a una frecuencia de actualización de 60 Hz.
Salida configurable de tipo push-pull o de drenaje abierto
Pin de habilitación de salida para deshabilitar rápidamente todas las salidas.
(1) Placa de control conectada a Arduino:
La placa controladora PWM utiliza el método I2C, por lo que solo se pueden conectar cuatro líneas al dispositivo Arduino:
“Modo de pines ”clásico” de Arduino:
+ 5v -> VCC
Tierra -> Tierra
Analógico 4 -> SDA
Analógico 5 -> SCL
Antigua forma de pin Mega:
+ 5v -> VCC
Tierra -> Tierra
Digital 20 -> SDA
Digital 21 -> SCL
Método de pines de Arduino R3 y posteriores (Uno, Mega y
Leonardo):
(Estas placas tienen pines SDA y SCL dedicados)
+ 5v -> VCC
Tierra -> Tierra
SDA -> SDA
SCL -> SCL
El pin VCC solo sirve para alimentar el chip. Si desea conectar un servomotor o luces LED, utilice la alimentación del pin V+. El pin V+ admite una alimentación de 3,3 a 6 V (el chip tiene una tensión segura de 5 V). Se recomienda conectar la fuente de alimentación externa a través del terminal de alimentación.
(2) Parte de la fuente de alimentación:
La mayoría de los servomotores funcionan con un voltaje de 5 a 6 V, especialmente cuando se utilizan varios mecanismos de dirección simultáneamente, lo que requiere una fuente de alimentación de alta potencia. Si se alimenta el servomotor directamente desde el pin de 5 V de Arduino, pueden surgir problemas impredecibles, por lo que recomendamos utilizar una fuente de alimentación externa adecuada para la placa controladora.
(3) Conecte el servomotor:
La mayoría de los servos se conectan mediante conectores hembra estándar de 3 cables, siempre que el pin correspondiente encaje en la placa controladora. (El cable de tierra suele ser negro o marrón, y el de señal, amarillo o blanco).
(4) para la dirección asignada a la placa del conductor:
Cada placa controladora de la cascada necesita una dirección de acceso única. La dirección I2C inicial de cada placa controladora es 0 × 40; puede modificar la dirección I2C en la esquina superior derecha del puente. Conecte un puente con soldadura para indicar el número binario “1”.
Personalización de productos
Ofrecemos servicios de personalización de productos. Contáctanos para hablar de sus necesidades.
Información adicional
| Peso | 0.15 kg |
|---|
Recursos para creadores y productos
Consulta la descripción del producto para conocer las especificaciones, los artículos incluidos y los detalles sobre la disponibilidad y el envío.
Productos relacionados
-
Placa de expansión GPIO ESP32-S3 con pines de E/S digitales y fuente de alimentación de CC – Placa de desarrollo IoT ESP32
Rango de precios: desde $3.90 hasta $5.90Seleccionar opciones Este producto tiene múltiples variantes. Las opciones se pueden elegir en la página de producto -
-
-
Adaptador de corriente Radxa PD de 30 W para SBC, compatible con 5 V/5 A
$14.99Seleccionar opciones Este producto tiene múltiples variantes. Las opciones se pueden elegir en la página de producto
Valoraciones
No hay valoraciones aún.